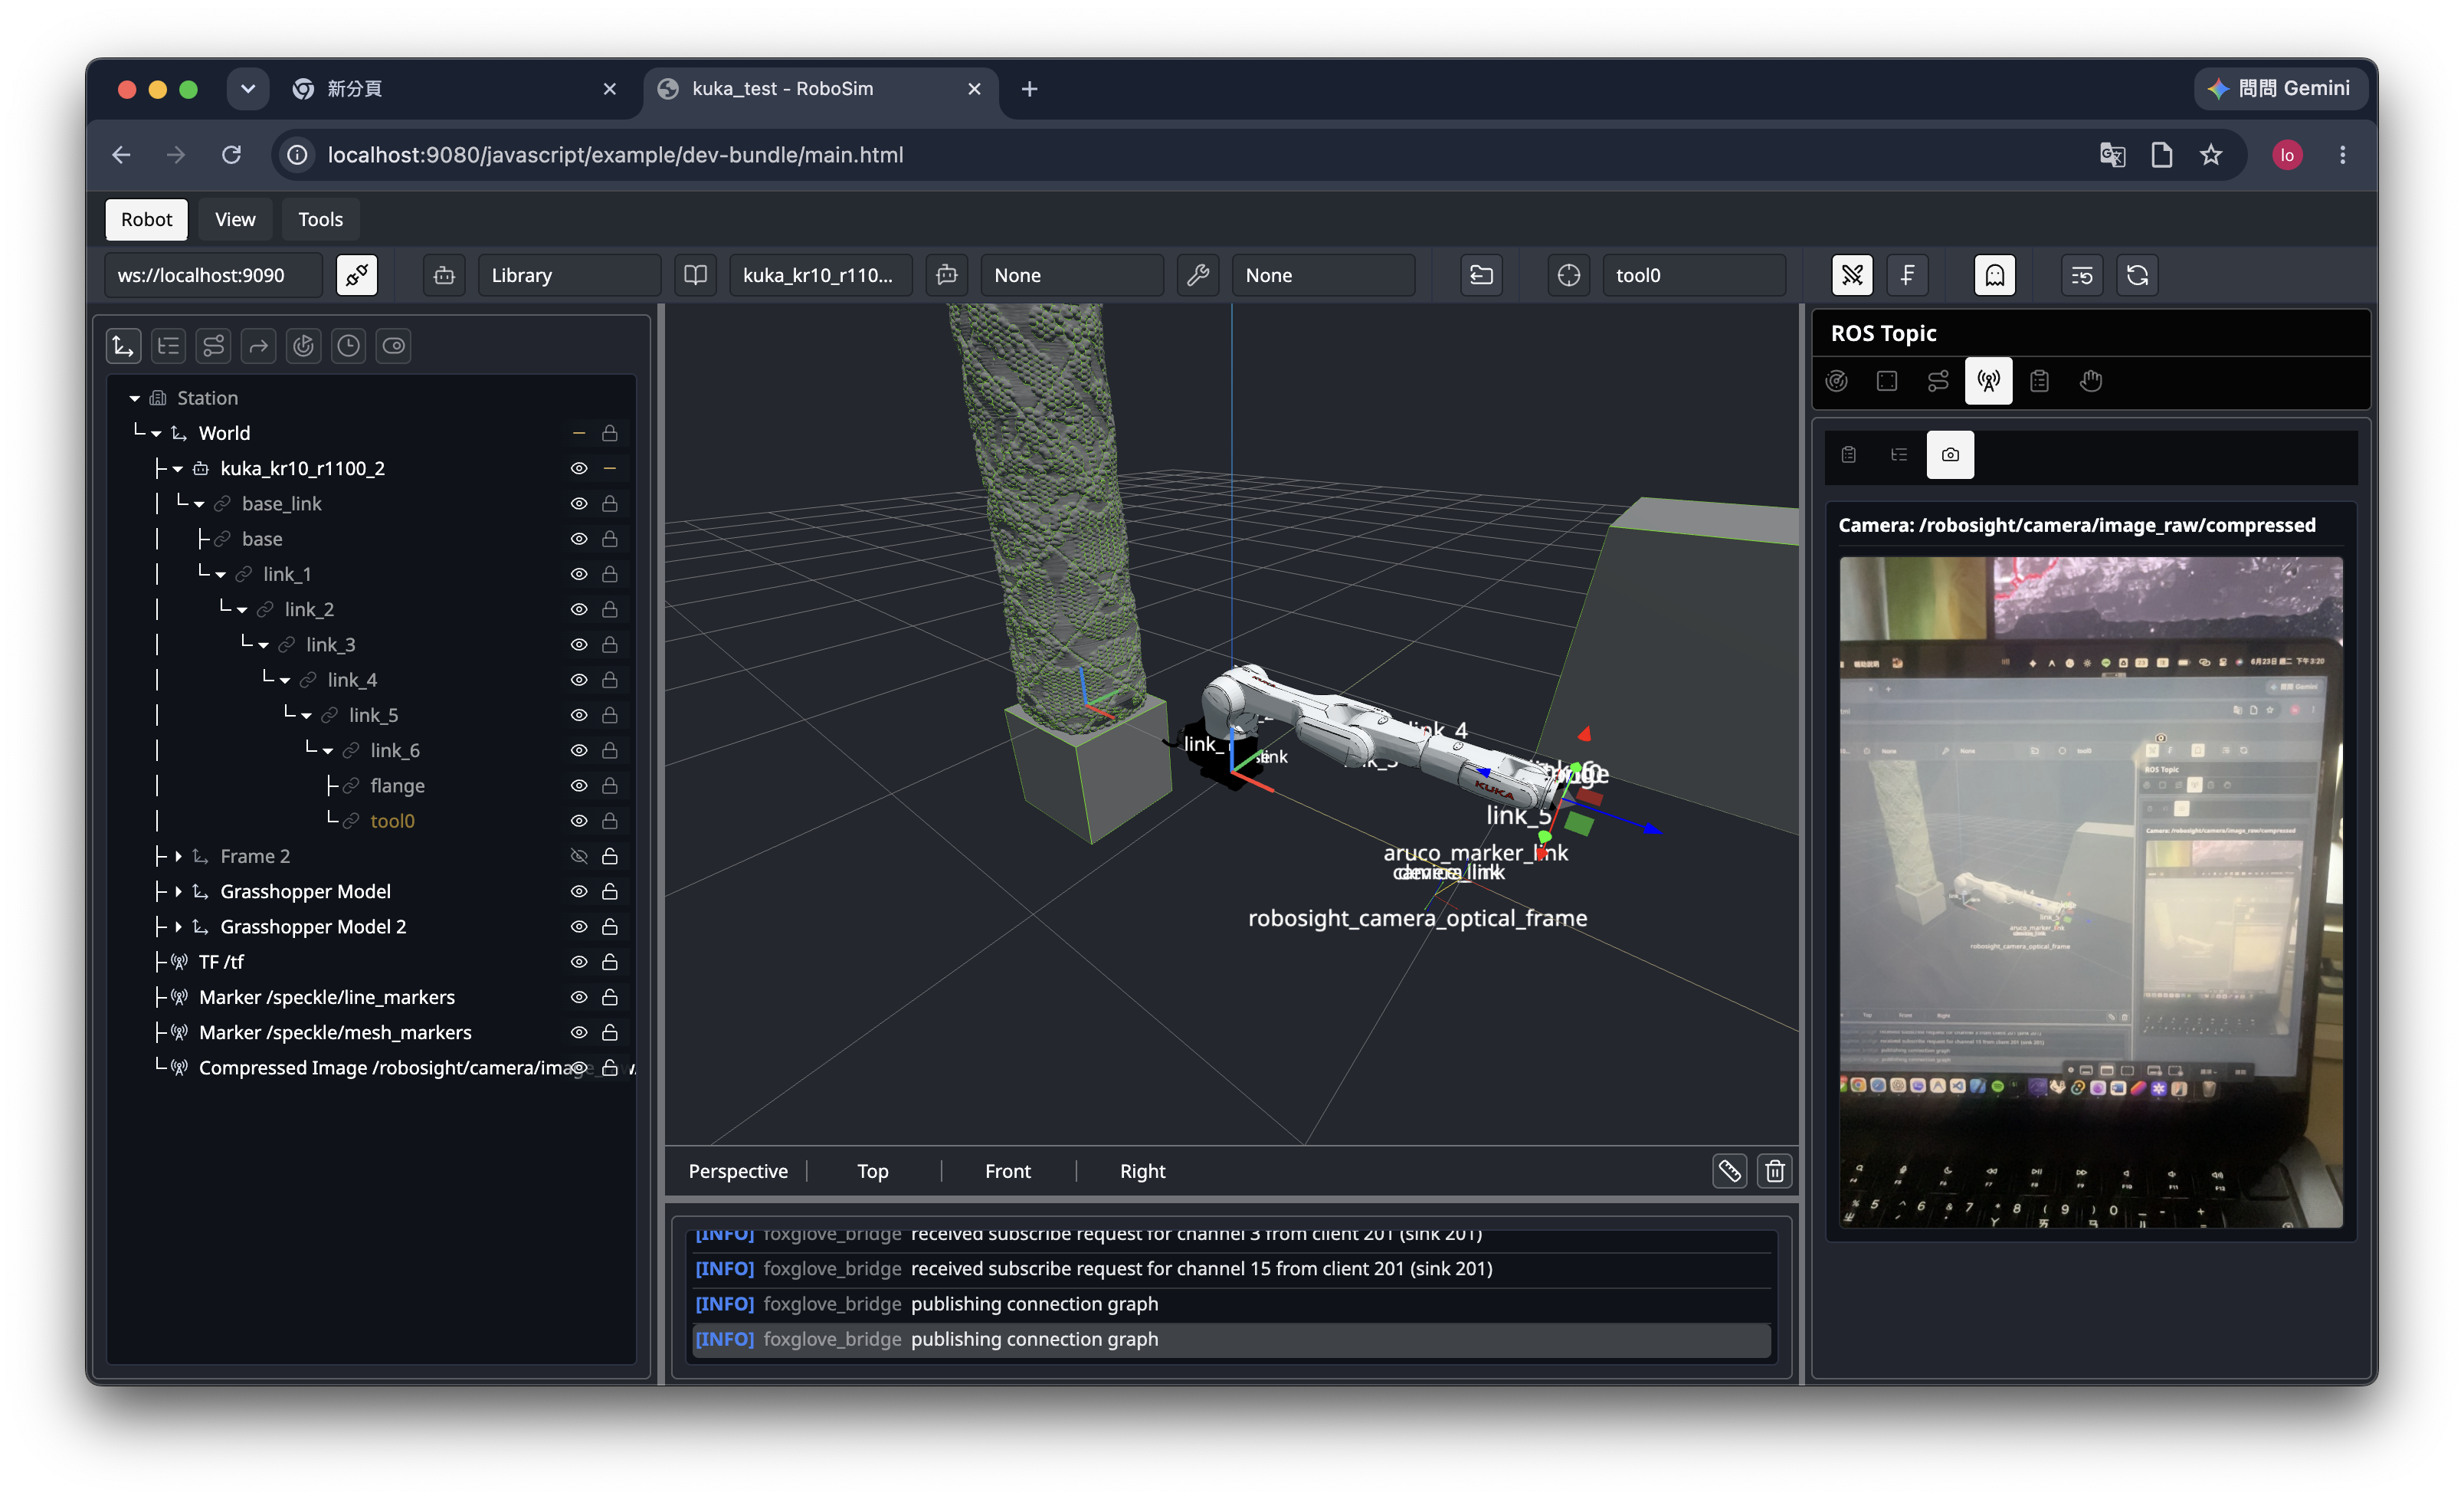
RoboSight
Introduction
RoboSight 是一個透過 iOS 設備作為機器人外部感測裝置的專案。使用 Zenoh 作為 middleware 與 ROS 連線。目前已開發:
- IMU
- 整合至
/tf
- 整合至
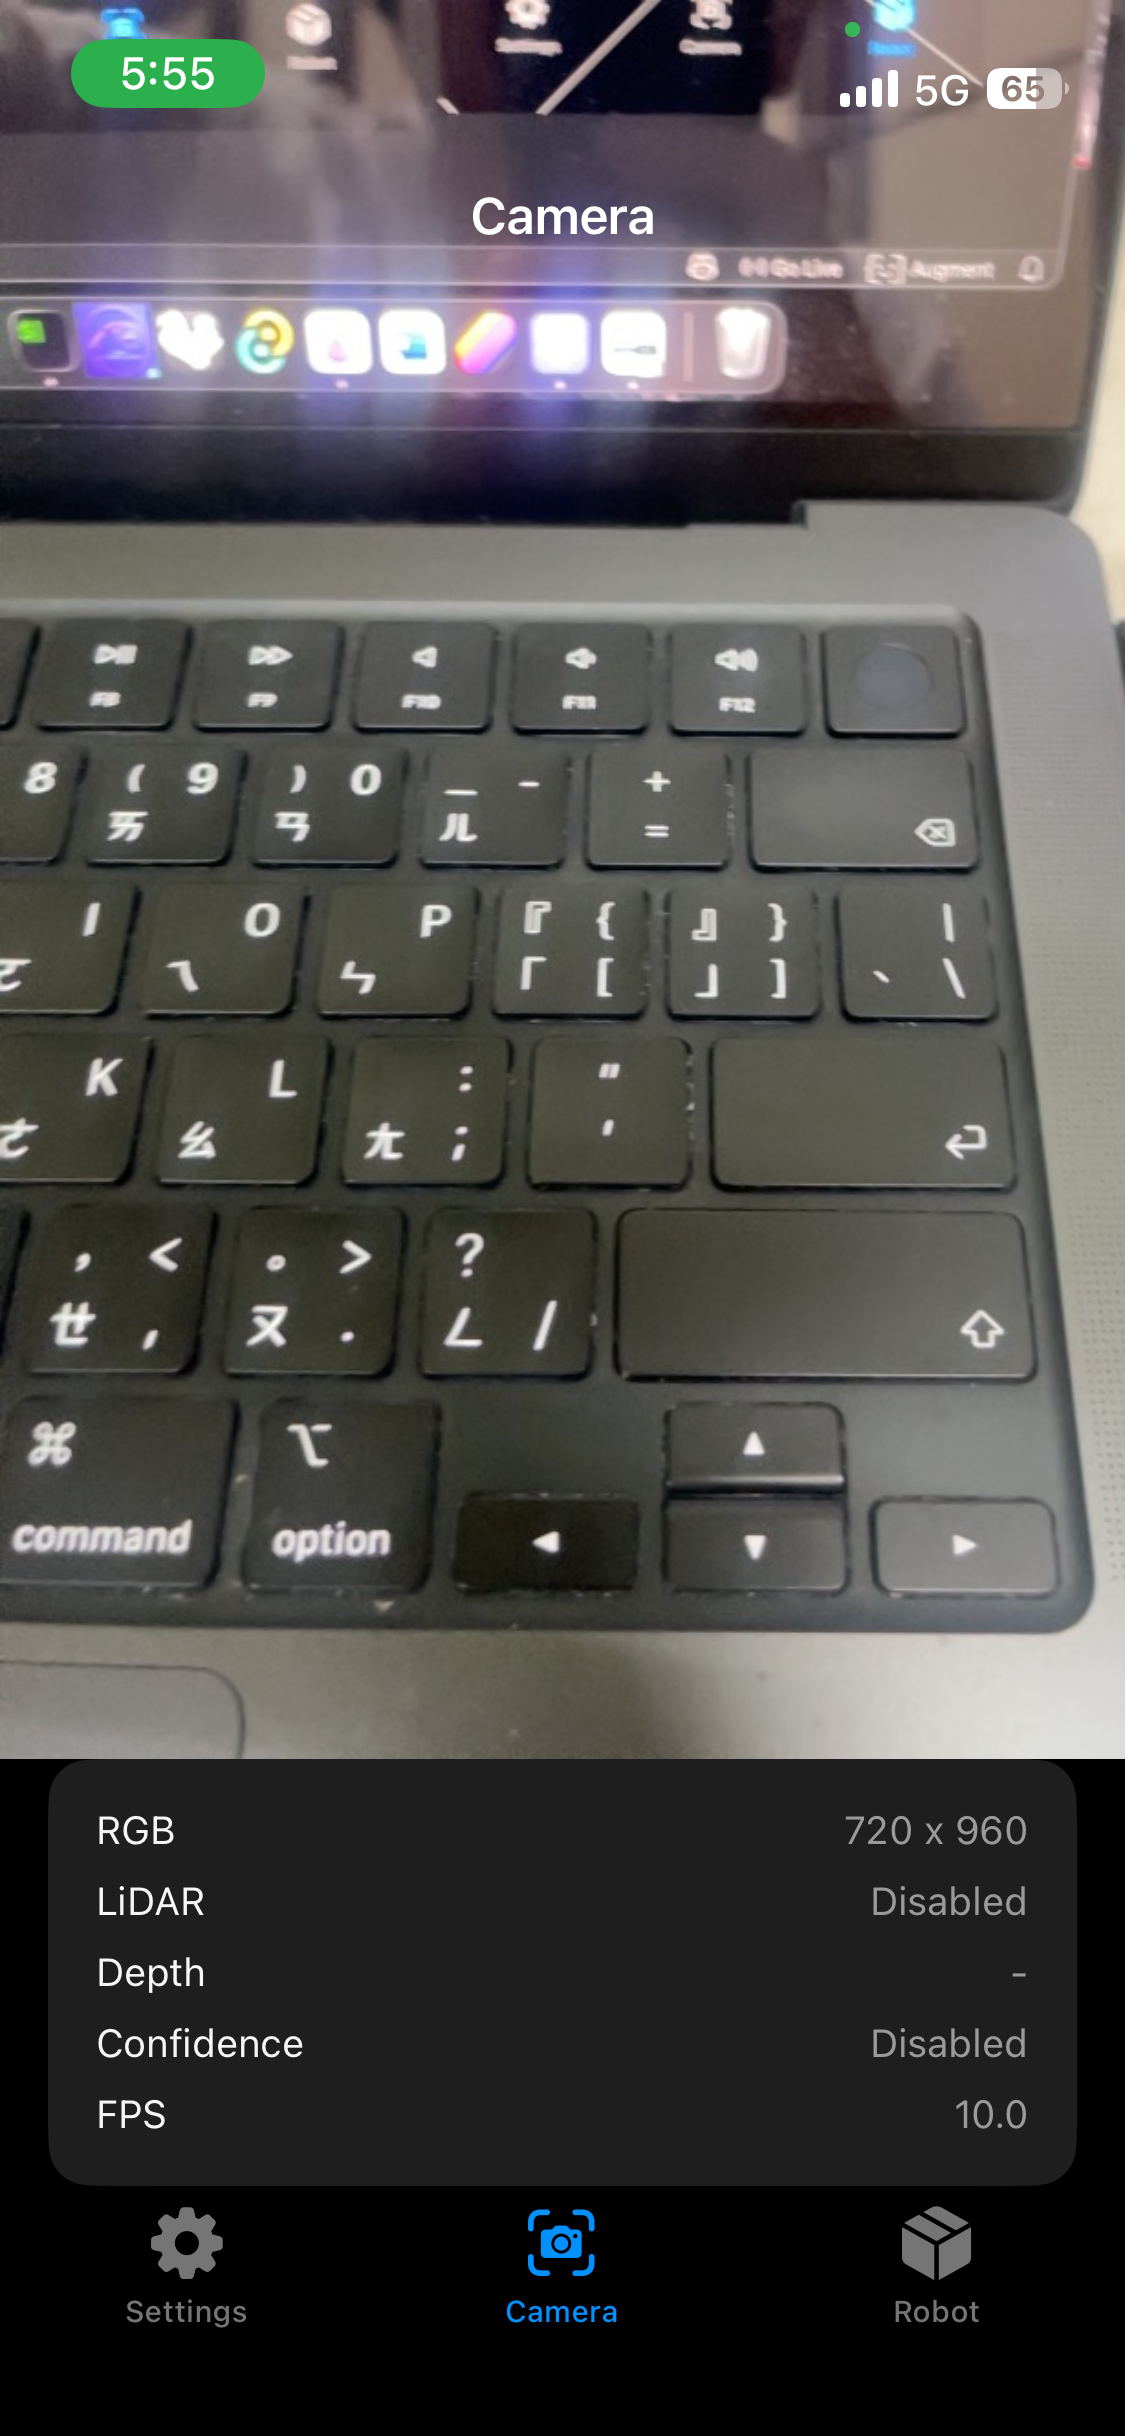
- 相機功能
- 發送
/robosight/camera/image_raw/compressed - 發送
/robosight/camera/camera_info
- 發送
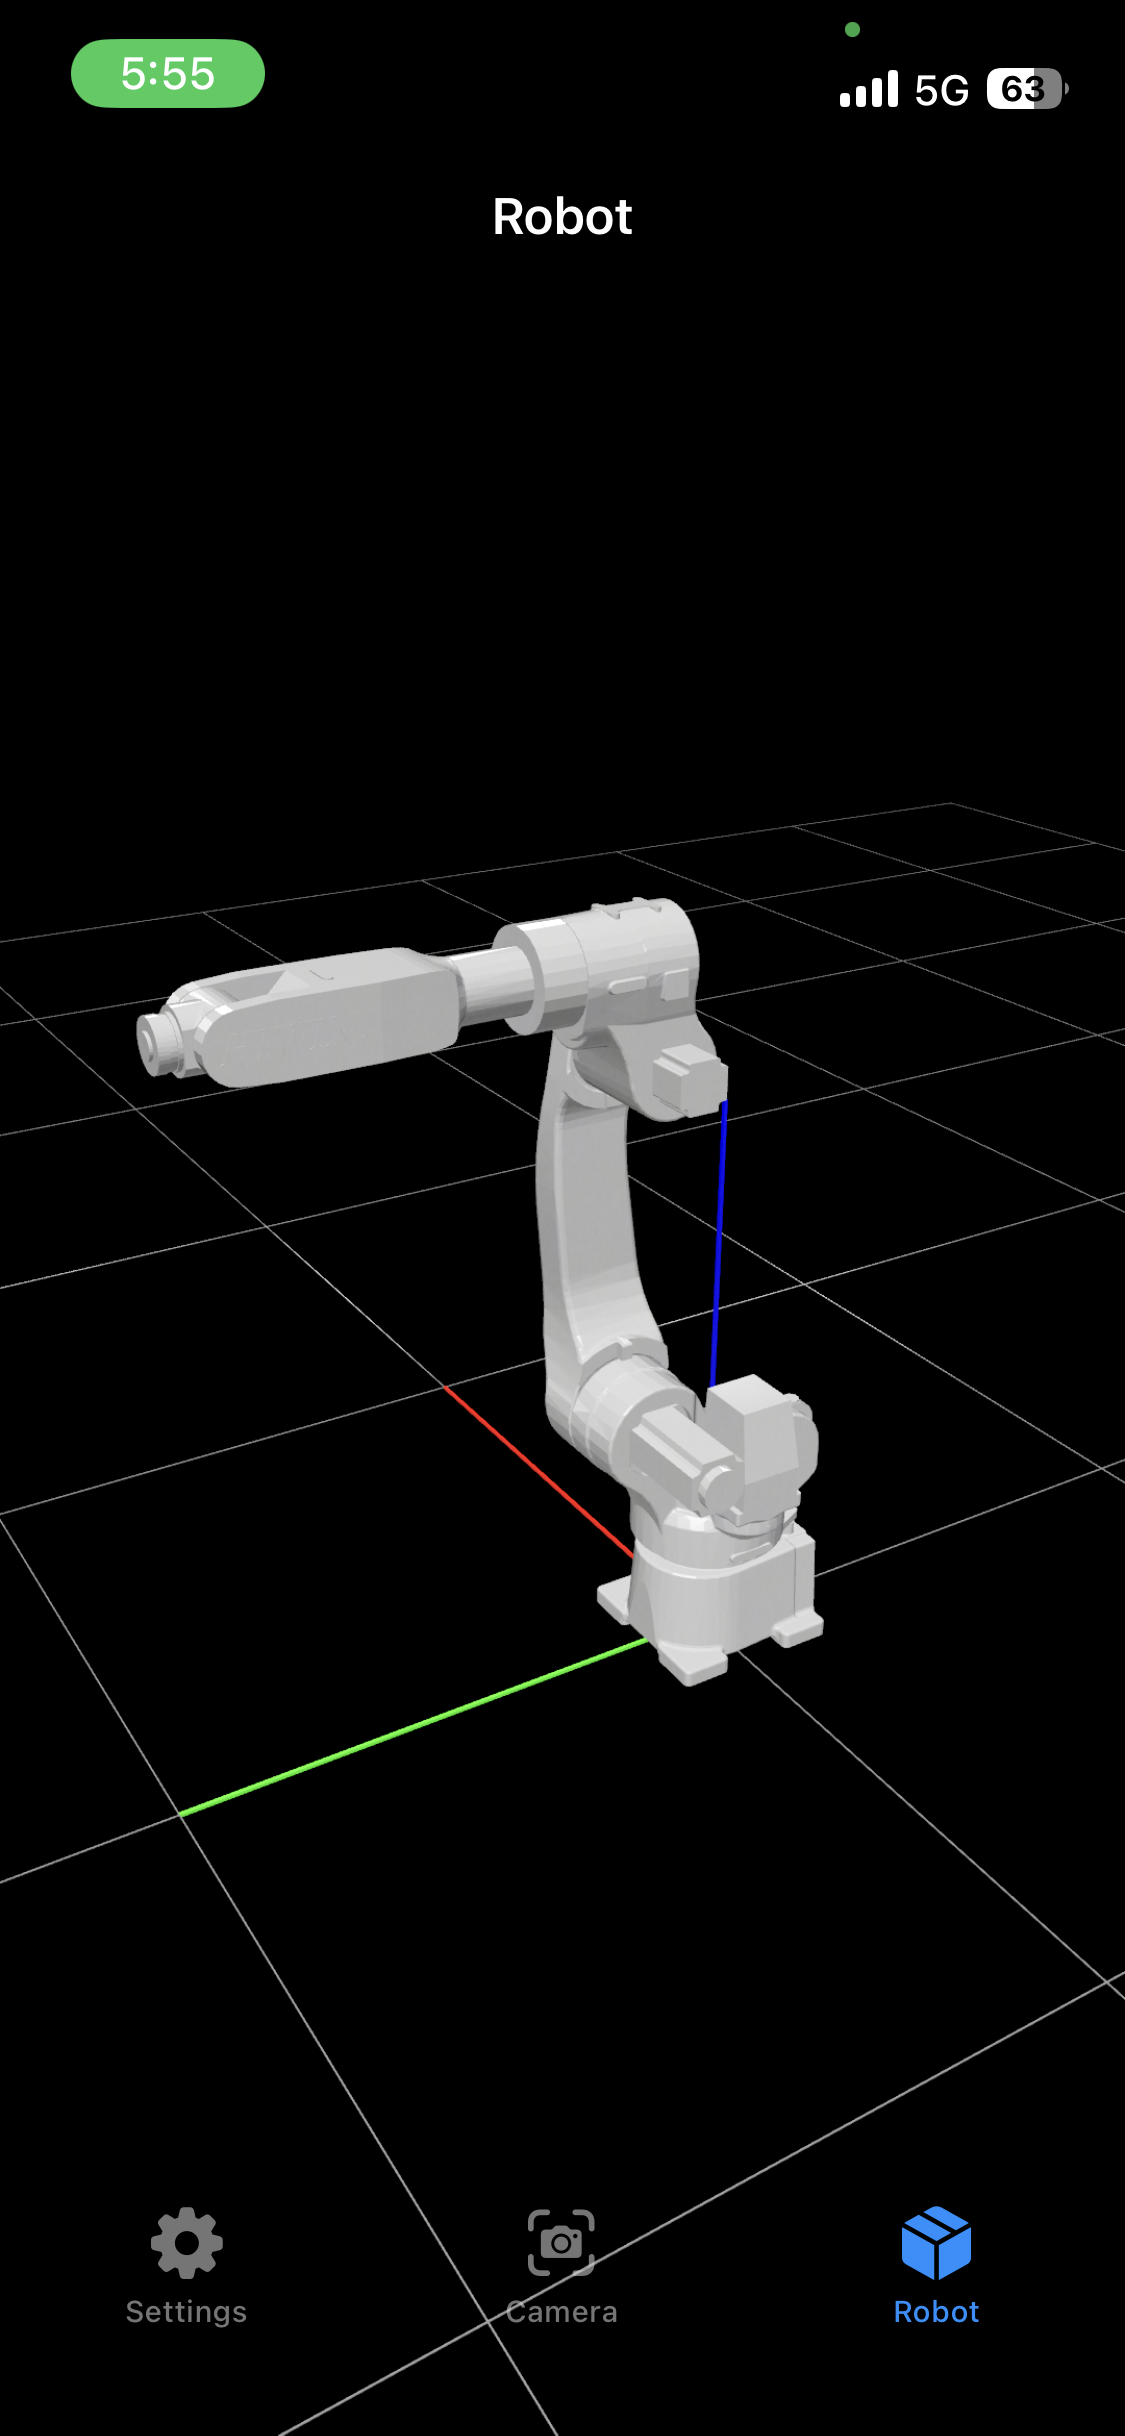
- robot
- 載入 robosim_library 機械手臂
- 可訂閱
joint_states,查看機器人當下姿態。
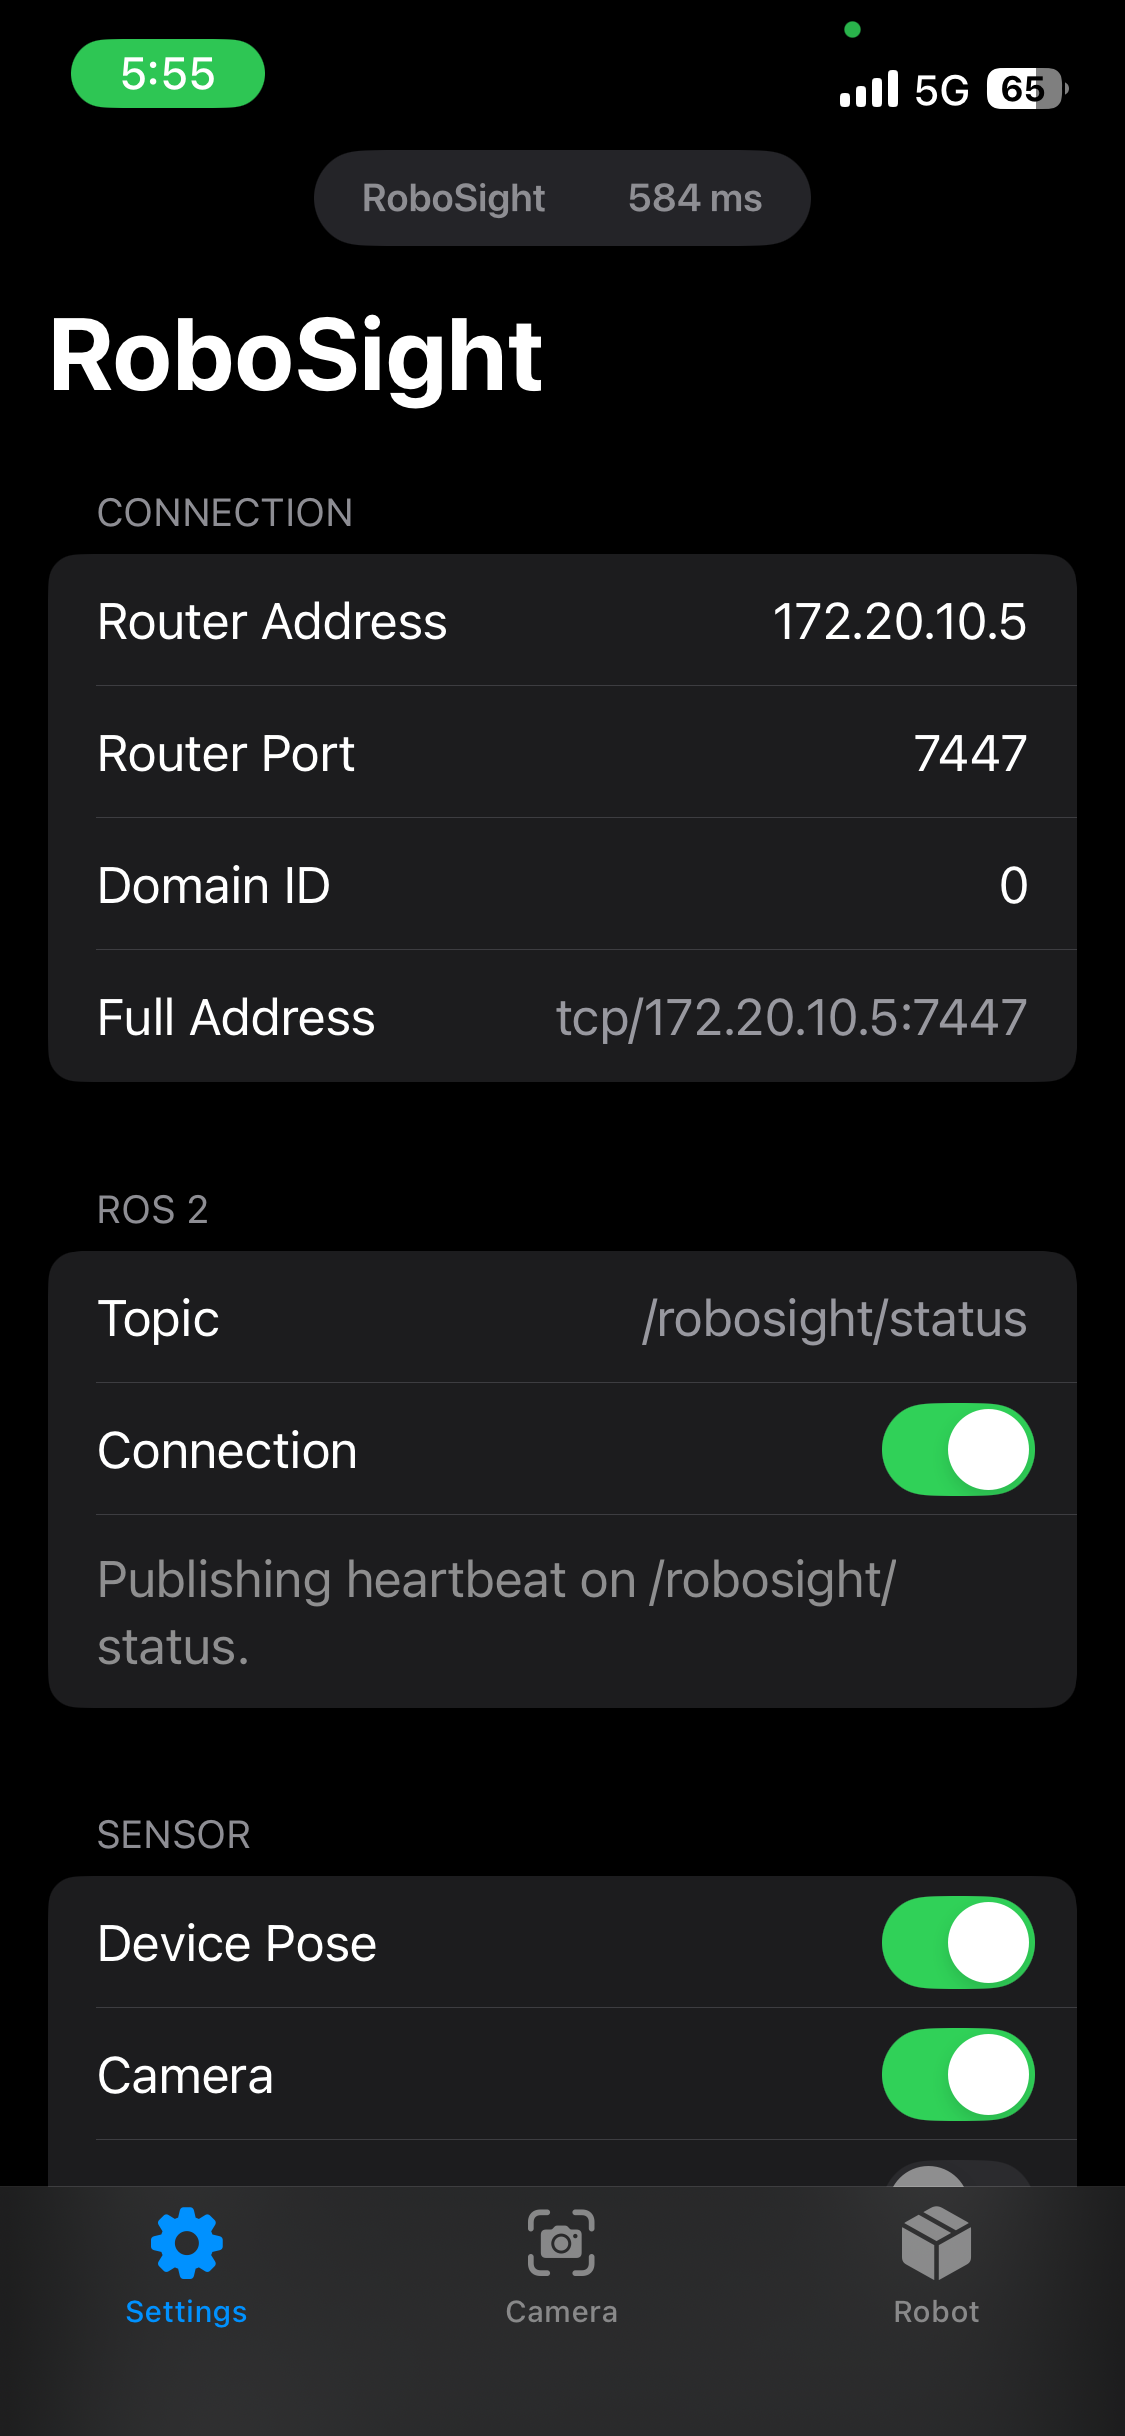
RoboSight Interface
ROS integration on RoboSim