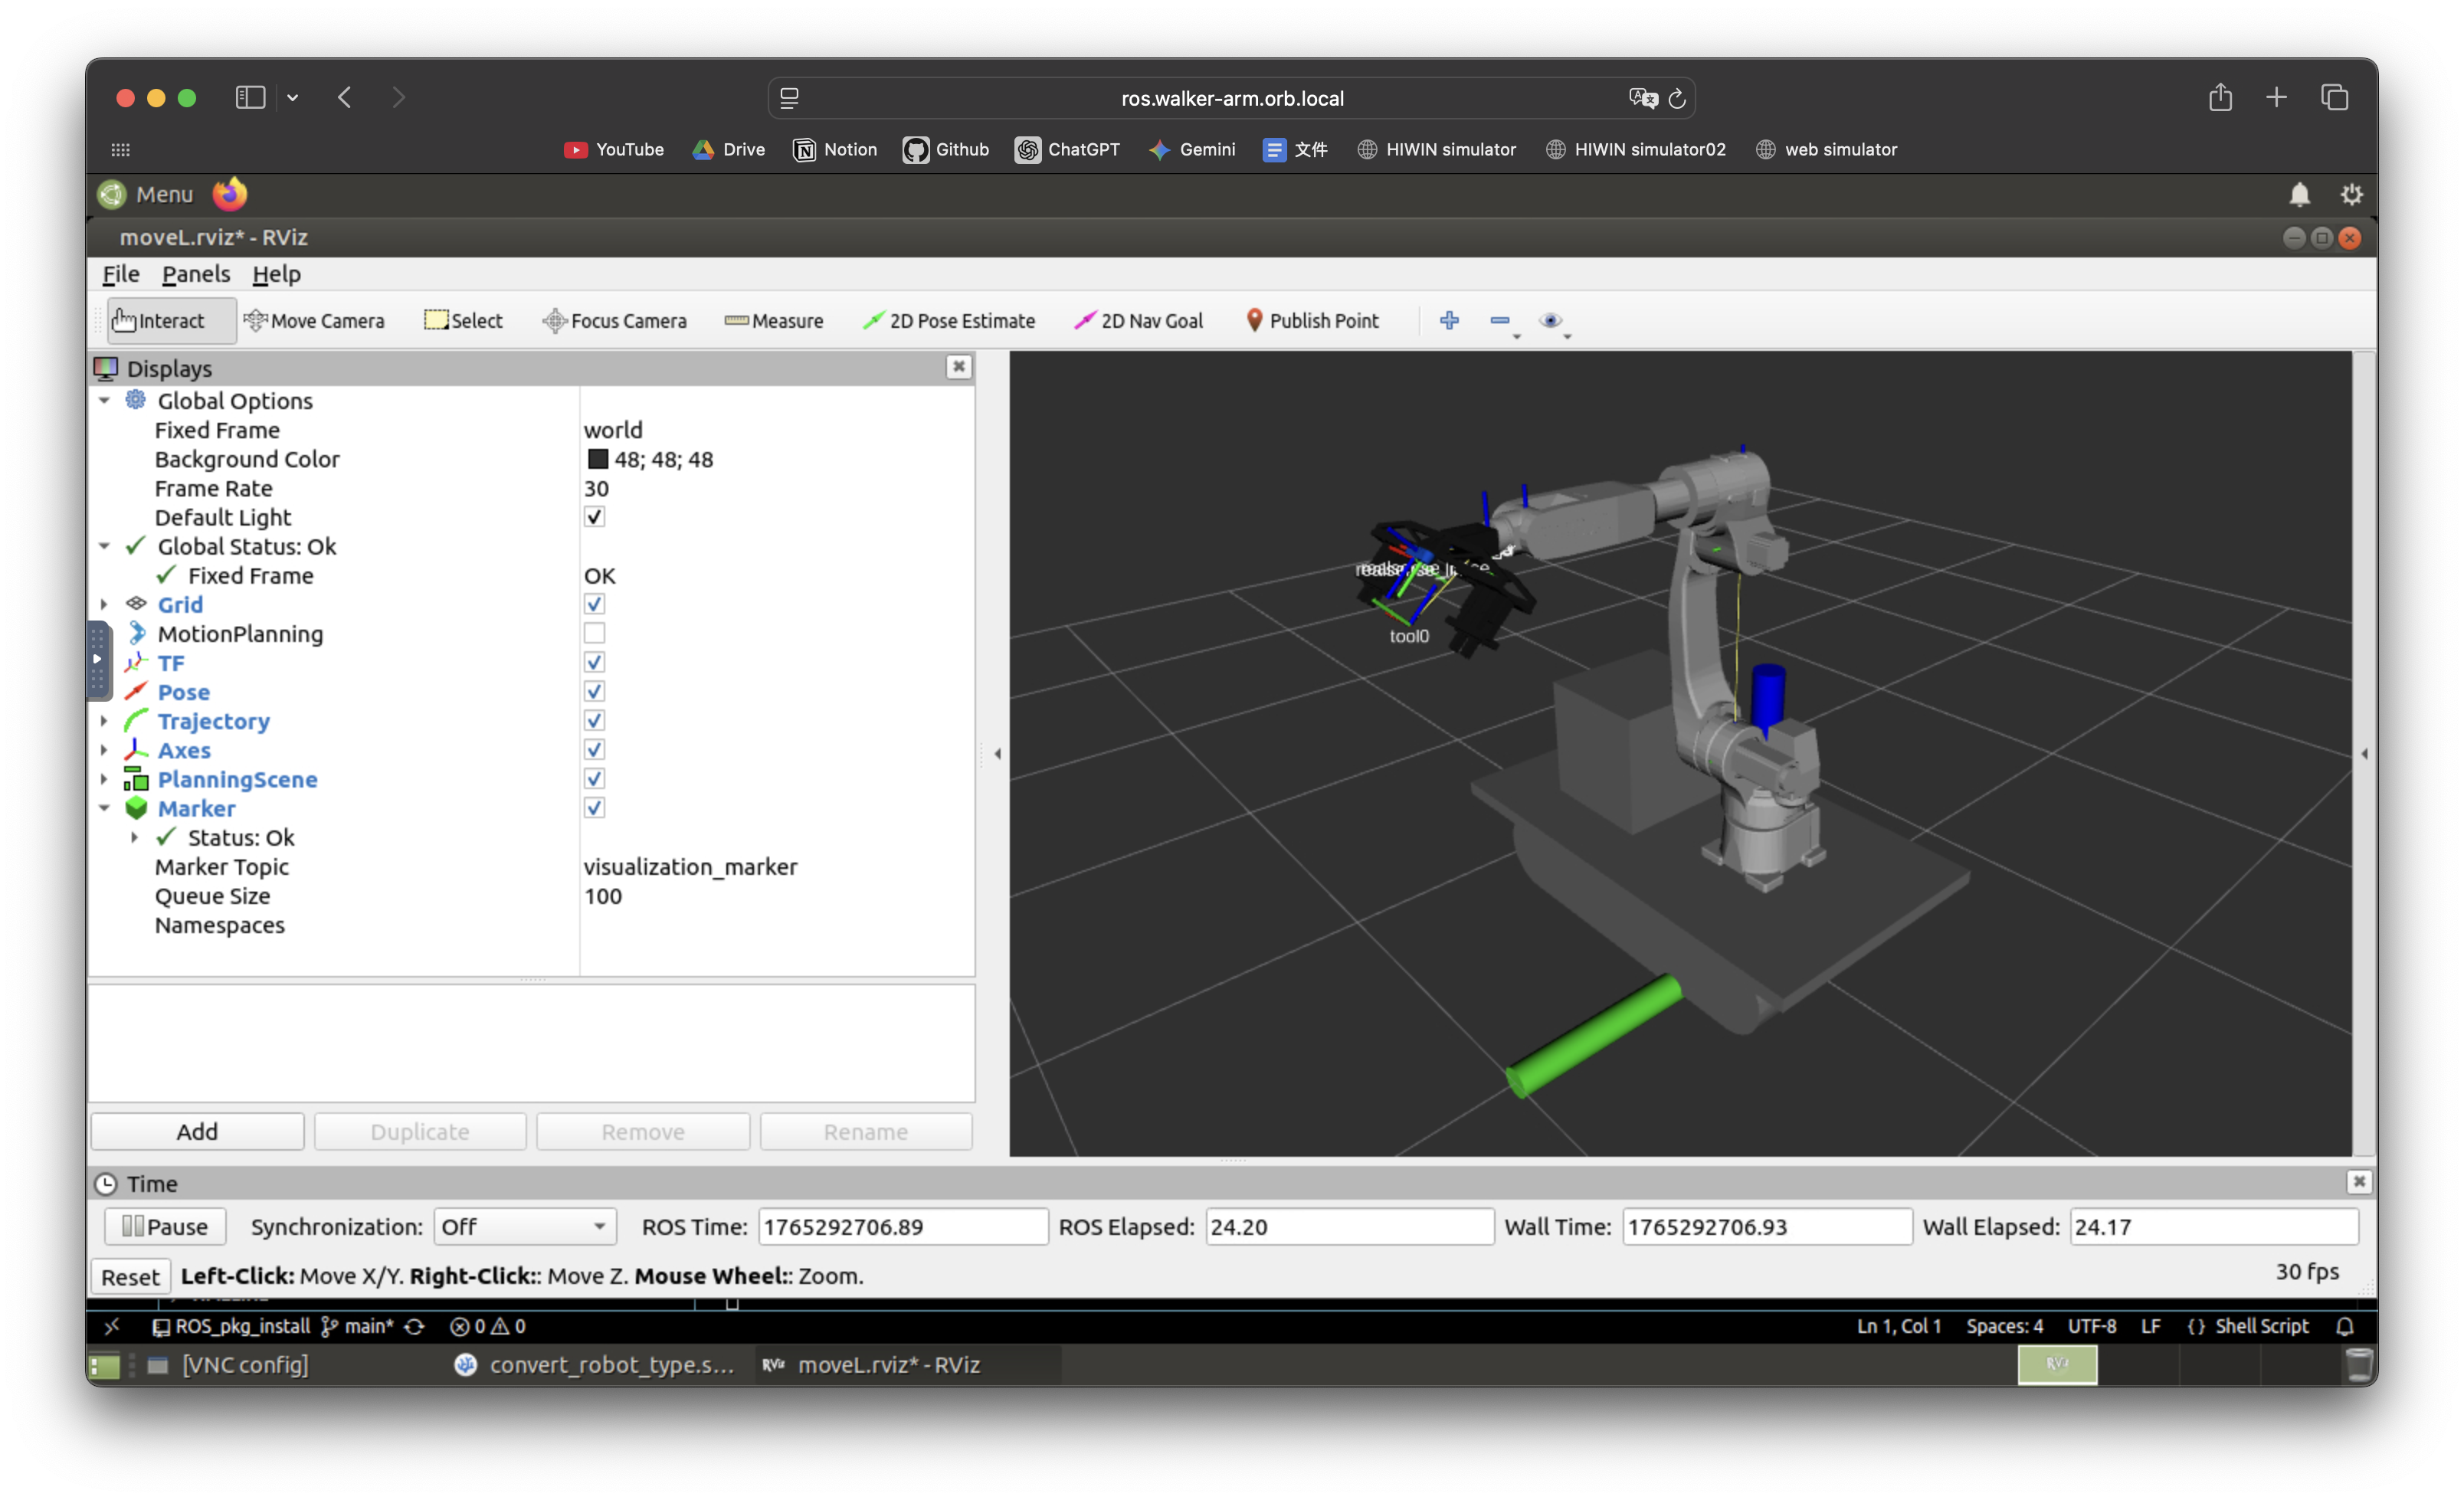
Hiwin Robot Arm Kinematics (hiwin_rak)
Introduction
Hiwin_rak 這是一個基於 ROS 開發的 Hiwin 機械手臂控制專案,採用即時控制的方式控制機器人,專案以上銀科技官方提供的 hiwin_ros 為基礎,使用 hiwin_robot_client_library 中的 TCP 協議與實體機械手臂通訊達到透過 ROS 控制機器人的目標。
目前提供了 Axis (關節數值控制), moveJ (關節運動), moveL (空間運動) 三種運動控制方式,以及 digital output(數位控制) 和 WAIT(等待) 的控制方法。
本專案用於控制 HIWIN 機械手臂夾取鋼筋,放置於混凝土模具中為目標,因此該控制方法自定義 ROS Message 與使用 JSONL 的檔案格式,與設計常使用的 Rhino/Grasshopper 軟體整合,其目的為使用 Rhino/Grasshopper 進行機械手臂的工作路徑規劃,並交由 ROS 計算機器人的運動軌跡控制機器人。
本專案與 RoboSim 進行整合,將該方法以 Docker 的方式打包運行,使用 RoboSim 完整的控制介面進行操作。
資料結構定義
本專案定義 MotionCommand 與 MotionSequence 兩種 ROS Message,用於序列化控制指令並以 JSONL 格式儲存與讀取。MotionCommand 提供五種基礎指令格式: Axis, moveJ, moveL, digital output, WAIT ;MotionSequence 則封裝多筆 MotionCommand 形成可執行的指令序列。內容如下:
- {“motion_type”: “axis”, “joint1”: 45.0, “joint2”: 0.0, “joint3”: 0.0, “joint4”: 180.0, “joint5”: 0.0, “joint6”: -180.0}
- {“motion_type”: “moveJ”, “x”: -1.0, “y”: 0.0, “z”: 0.5, “roll”: 0.0, “pitch”: 0.0, “yaw”: 90.0}
- {“motion_type”: “moveL”, “x”: -1.0, “y”: 0.0, “z”: 0.8, “roll”: 0.0, “pitch”: 0.0, “yaw”: 90.0}
- {“DO”: 0, “state”: “on”},
- {“wait_time”: 5.0},
控制系統會依 MotionCommand 的控制模式分派至對應流程:
- MoveJ / MoveL(空間運動): 以 (x, y, z, roll, pitch, yaw) 描述目標位置與姿態,轉換為 /Pose 作為運動規劃輸入;MoveJ 以關節空間為主,MoveL 以末端直線運動為主,交由運動規劃模組進行 IK 與路徑規劃並生成軌跡。
- Axis(關節控制): 直接以各關節角度描述目標狀態,仍透過關節空間規劃流程執行,以保留插值與安全檢查等機制。
- DO(數位輸出): 用於同步控制末端執行器等 I/O 行為,透過 hiwin_ros 擴充之 /set_digital_output 服務設定輸出狀態,不涉及機械手臂運動本體。
- WAIT(時間控制): 用於流程節奏與時序控制,透過 rospy.sleep() 進行等待,再繼續後續指令。
控制方法先讀取 JSONL 檔案並解析其中的 MotionSequence,再依各 MotionCommand 的控制模式呼叫對應的運動規劃或流程控制函式,最後將產生的控制結果即時發布至機械手臂控制介面,驅動機械手臂執行指令序列。
運算核心方法
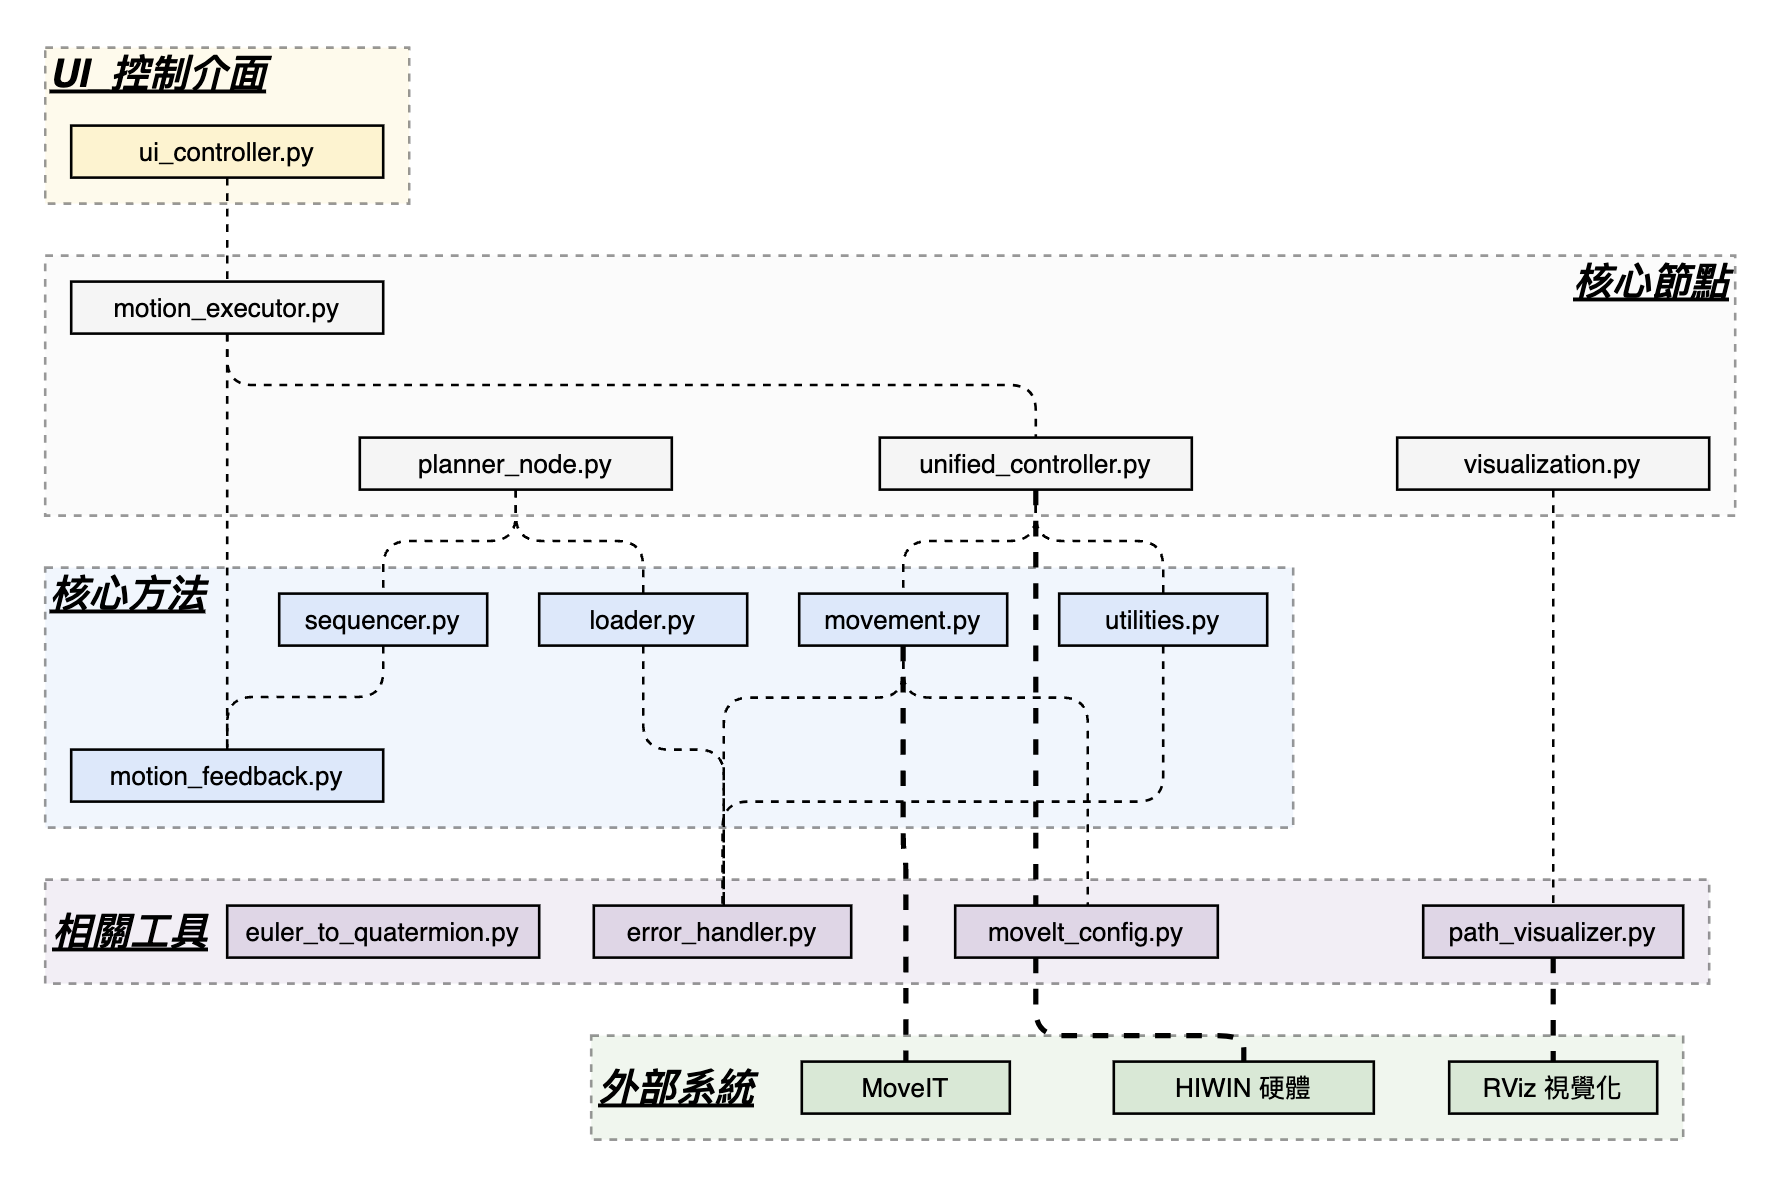
Hiwin_rak 採用低耦合的模組化分層架構,並依照控制流程,將整體功能劃分為四個主要層級,分別核心算法層(src/core)、工具層(src/utils)、節點層(scripts)與使用者介面層(ui),此一架構設計的目的,在於將控制、運算等不同層級的腳本分開管理,以利後續擴充與維護。
- 核心算法(src/core):核心模組負責實際的運算與控制邏輯,包含「運動控制」、「指令載入」、「序列發布」與「執行回饋」等控制流程功能。
- 工具層(src/utils):工具函式為支援 Core 模組運行的相關輔助功能。包含「錯誤處理」、「資源清理」、「座標轉換」、與「運動規劃參數設定」各類基礎服務。
- 腳本(scripts):腳本主要是將相關的功能組織成 ROS 節點,負責訂閱與發布 ROS Topics、Services,調用相關功能執行對應之控制流程。
- 使用者介面(ui):提供基本的控制介面,包含控制按鈕、狀態顯示等元素,方便使用者操作與監控。
資料數據與控制流程
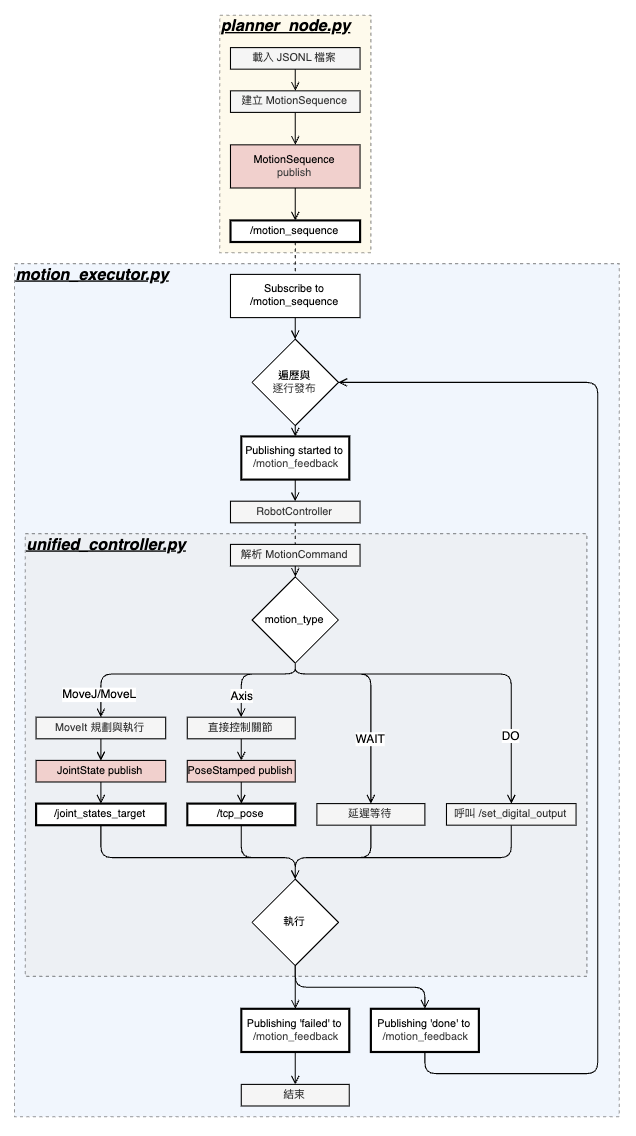
Hiwin_rak 的控制流程主要由 motion_executor.py 與 planner_node.py 兩個節點運行:
- planner_node.py 用於讀取 JSONL 檔案中的 MotionSequence 資料並將其發佈至 /motion_sequence topic。
- motion_executor.py 則負責訂閱 /motion_sequence 並逐行發布 MotionCommand 資料,之後會進行解析調用相應的控制方法執行,並返回執行狀態,直到序列結束。
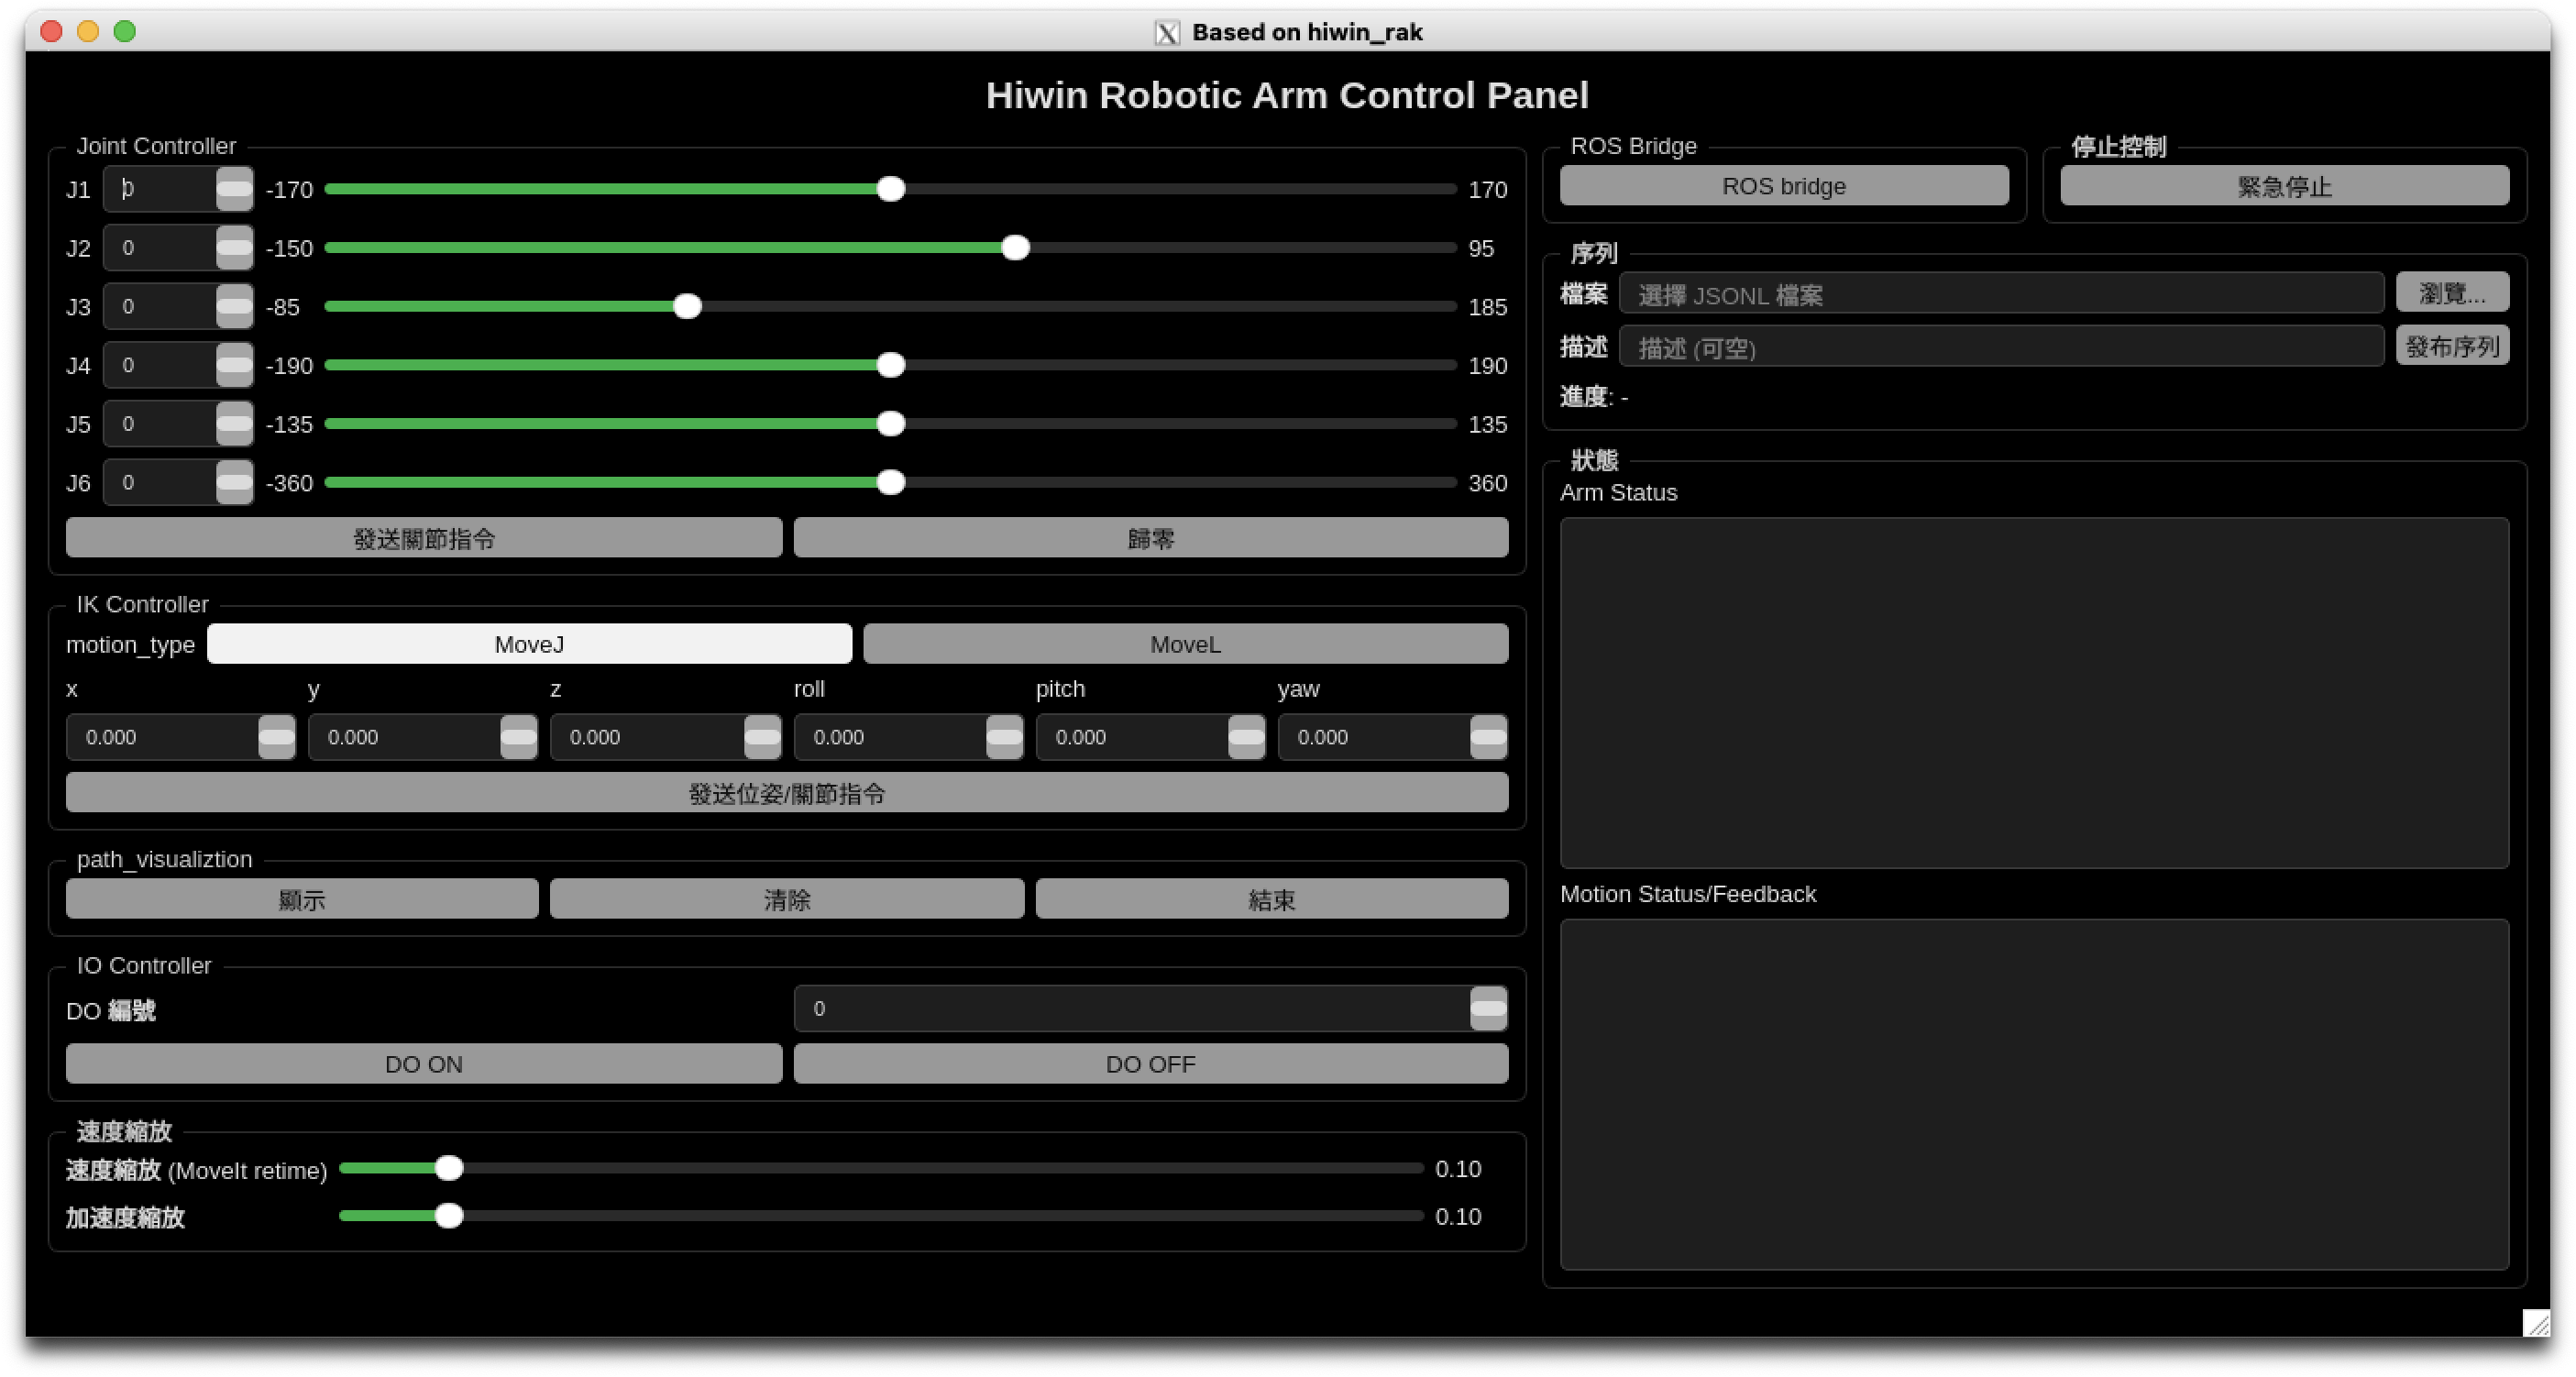
Hiwin_rak 同時也提供圖形化操作介面作為使用者與 ROS 控制系統的互動入口。 介面使用 PyQt 封裝所有開發功能,包括 Joint sliders 的關節控制,/tcp 位置的 MoveJ、MoveL 控制,DO 的數位控制,速度縮放控制,JSONL 的檔案讀取與發布,以及即時狀態監控等,使後端也擁有獨立的操作介面,使使用者無須直接操作 ROS 指令即可完成機械手臂控制與系統監看。