整合機械手臂與電腦視覺發展自組立低碳循環建材暨建構系統
The Integration of Robotic Arm and Computer Vision Apply to the Development of Self-Construction Low Carbon Circular Materials and Tectonics System
專案背景
本計畫以智慧工地為應用場景,探索機器人在建築施工流程中的自動化協作可能。研究整合機械手臂、自走車、電腦視覺與數位雙生模型,聚焦於工地環境中的自主移動、定位感知與自動疊磚流程,作為機器人施工系統導入現場的基礎實踐。
自主移動疊磚機器人
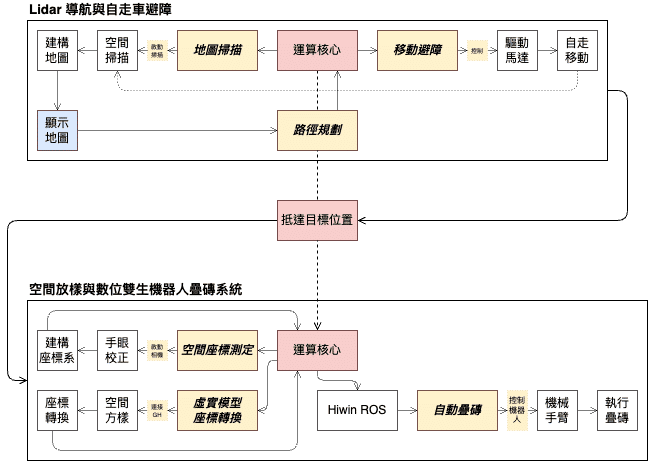
計畫以自動疊磚作業作為智慧工地的實驗任務,聚焦於機器人如何在工地環境中完成移動、定位與施工動作的整合。系統以 Jetson Nano 作為控制核心,並透過 ROS 架構串接自走車導航、環境感測、空間定位與機械手臂控制。系統主要包含兩個部分:
- 透過 LiDAR 進行環境建圖、路徑規劃與即時避障,使自走車能在場域中自主移動。
- 透過 RealSense 與 ArUco Code 進行空間定位與手眼校正,建立數位模型與實體場域之間的座標對應,讓機械手臂能依據預設路徑完成夾取與疊磚作業。
研究與技術架構
LiDAR 導航與自走車避障
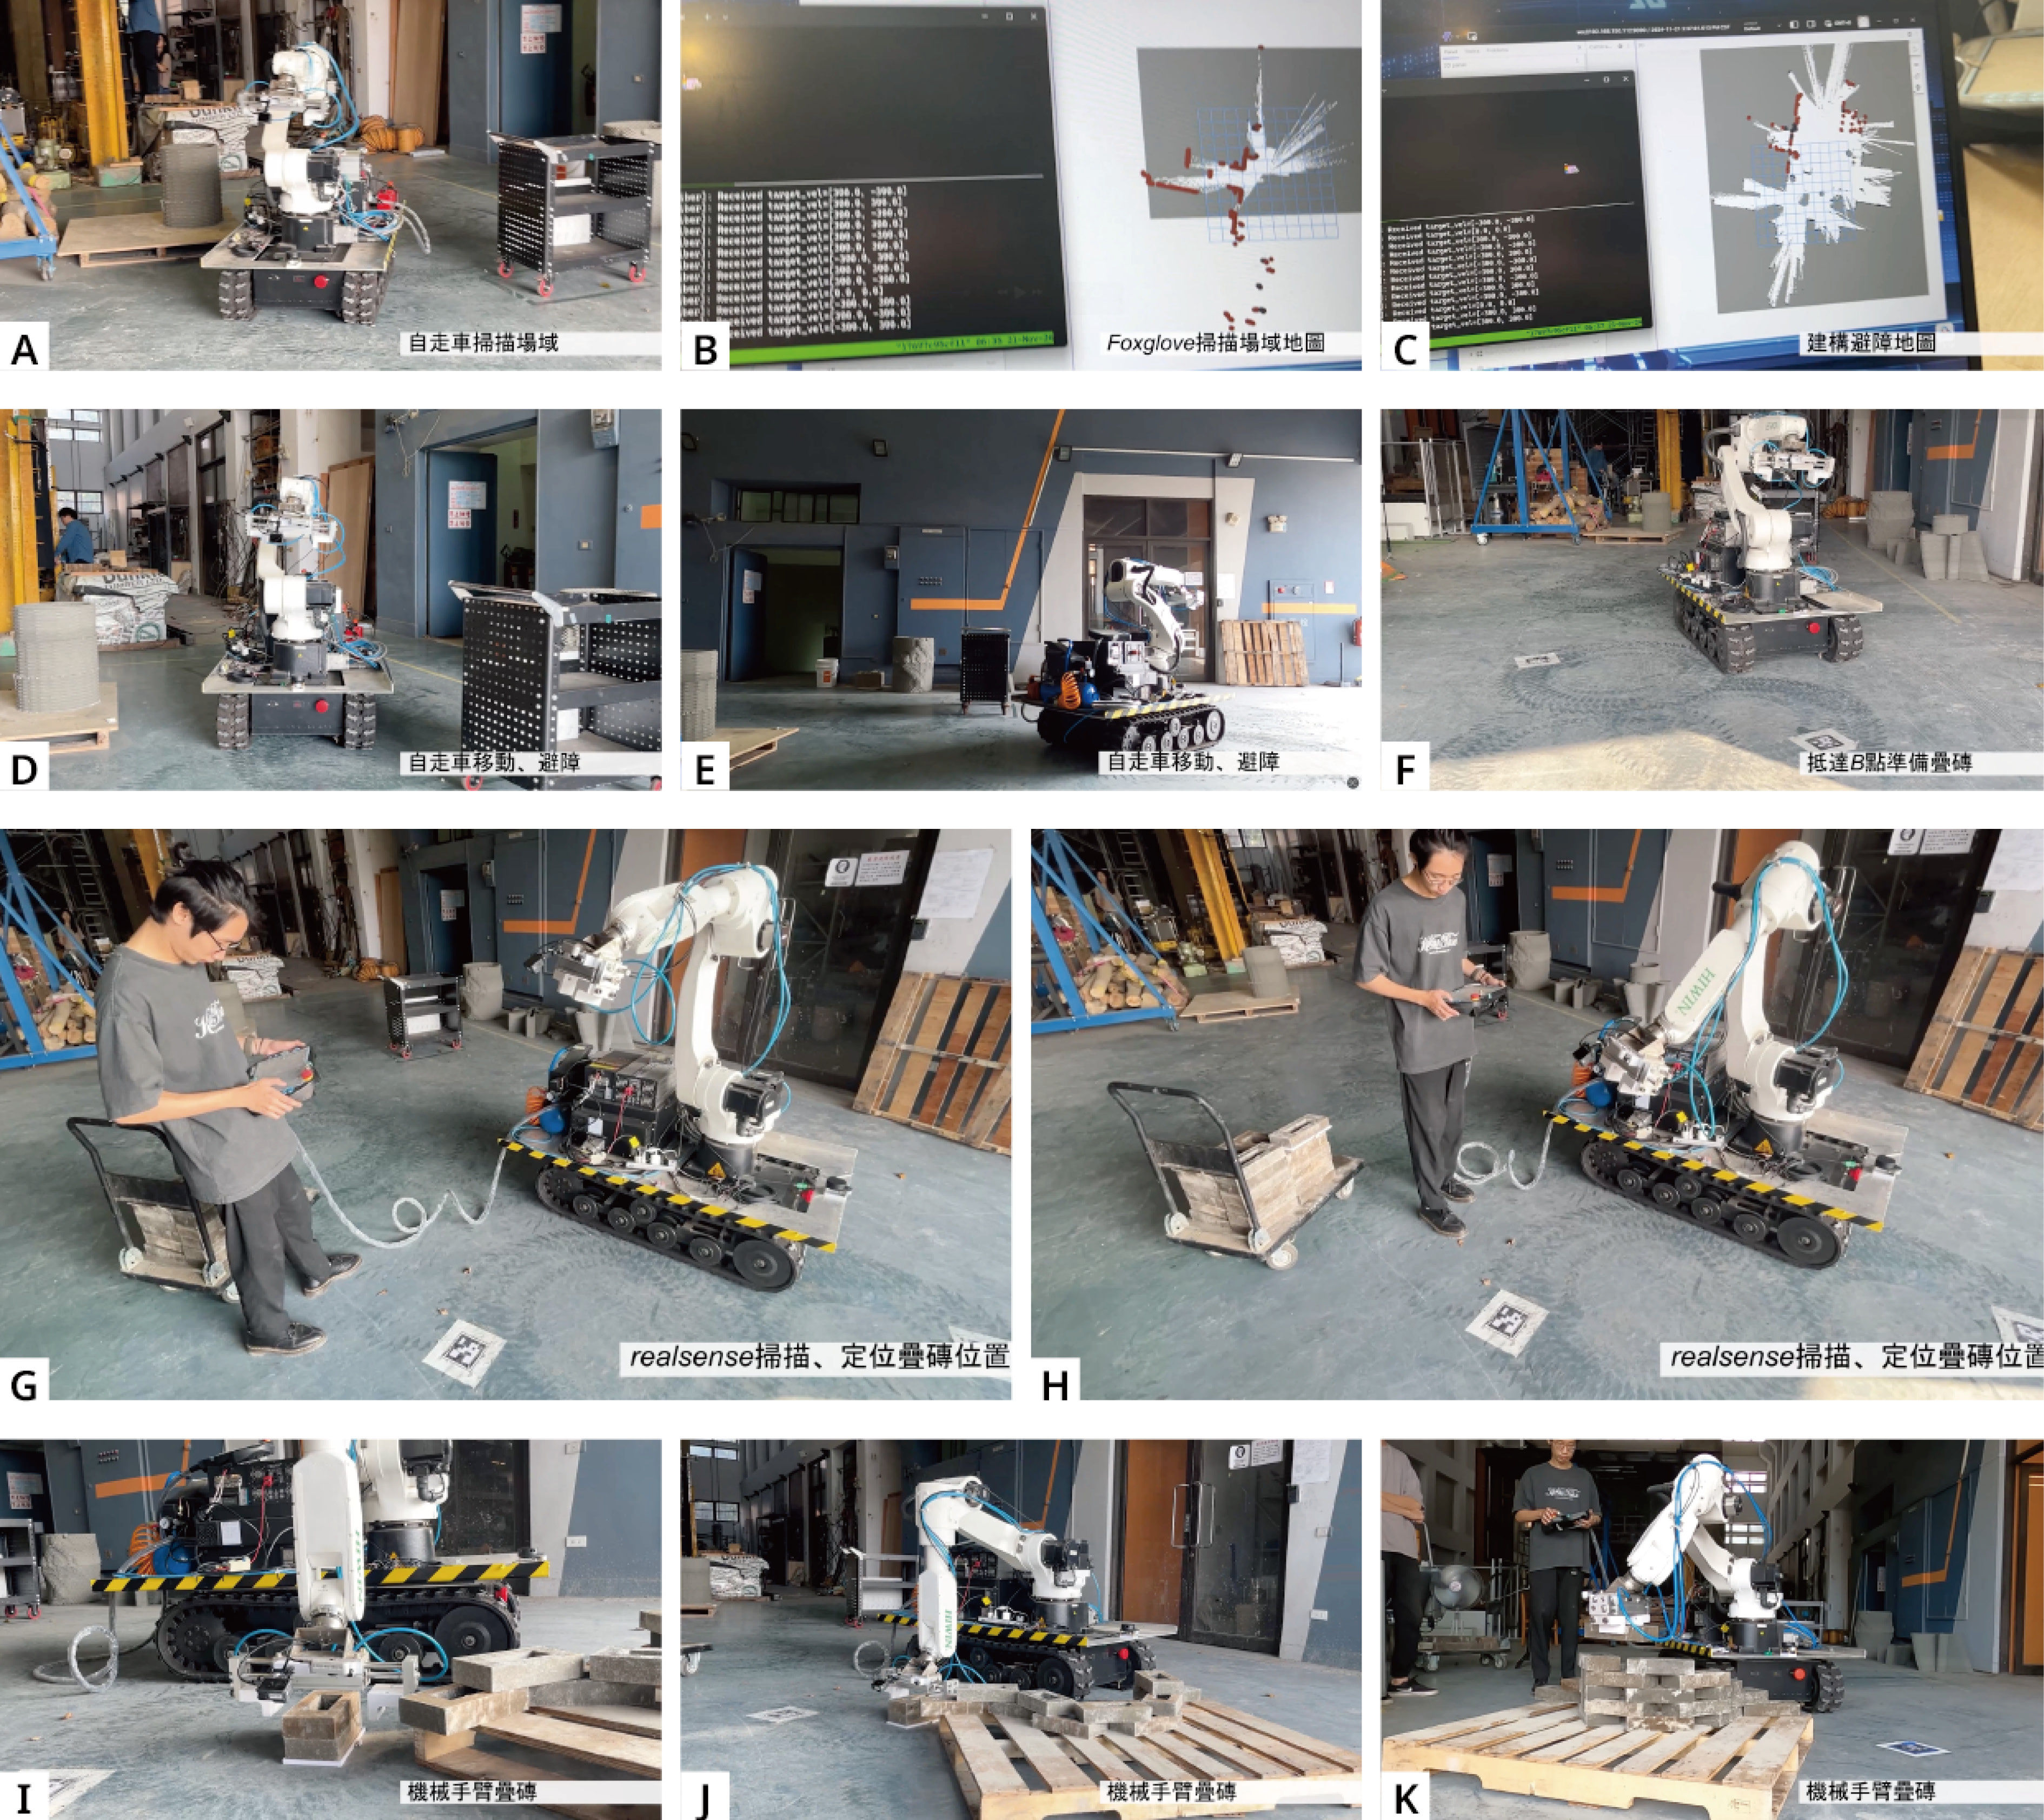
本系統透過搭載 LiDAR 的自走車(AGV)進行現場即時掃描,並於 Foxglove 平台建立環境模型,完成自主導航與避障。系統流程包含三個階段:
- 地圖掃描:LiDAR 掃描環境並建立空間地圖,作為導航依據。
- 路徑規劃:Jetson Nano 根據即時資料計算行進路線,並因應環境變動進行動態調整。
- 移動避障:由 ESP32 控制車體運動,於行進中持續修正路徑,確保安全穩定移動。
空間放樣與數位雙生疊磚系統
本系統整合空間定位、虛實座標轉換與機械手臂控制,實現數位雙生疊磚流程,包含三項主要功能:
- 空間定位:使用 RealSense 掃描 ArUco Code,完成手眼校正與機械手臂座標定位(Base0)。
- 座標轉換:透過 Rhino 與 Grasshopper 建立模型與施工路徑,並將虛擬路徑轉換至真實施工空間。
- 自動疊磚:經由 ROS 傳送控制指令,機械手臂依預設路徑自動夾取並精準堆疊磚塊。
Project Team
- 計畫主持人:沈揚庭(建築)
- 共同主持人:蘇文鈺(資工)、劉光晏(土木)、顏嘉慶(建築)
- 計畫助理:蔡承恩(建築)、曾裕翔(資工)、劉宇庭(土木)
- 時間:2024.11