Robotic Wood CNC Simulation
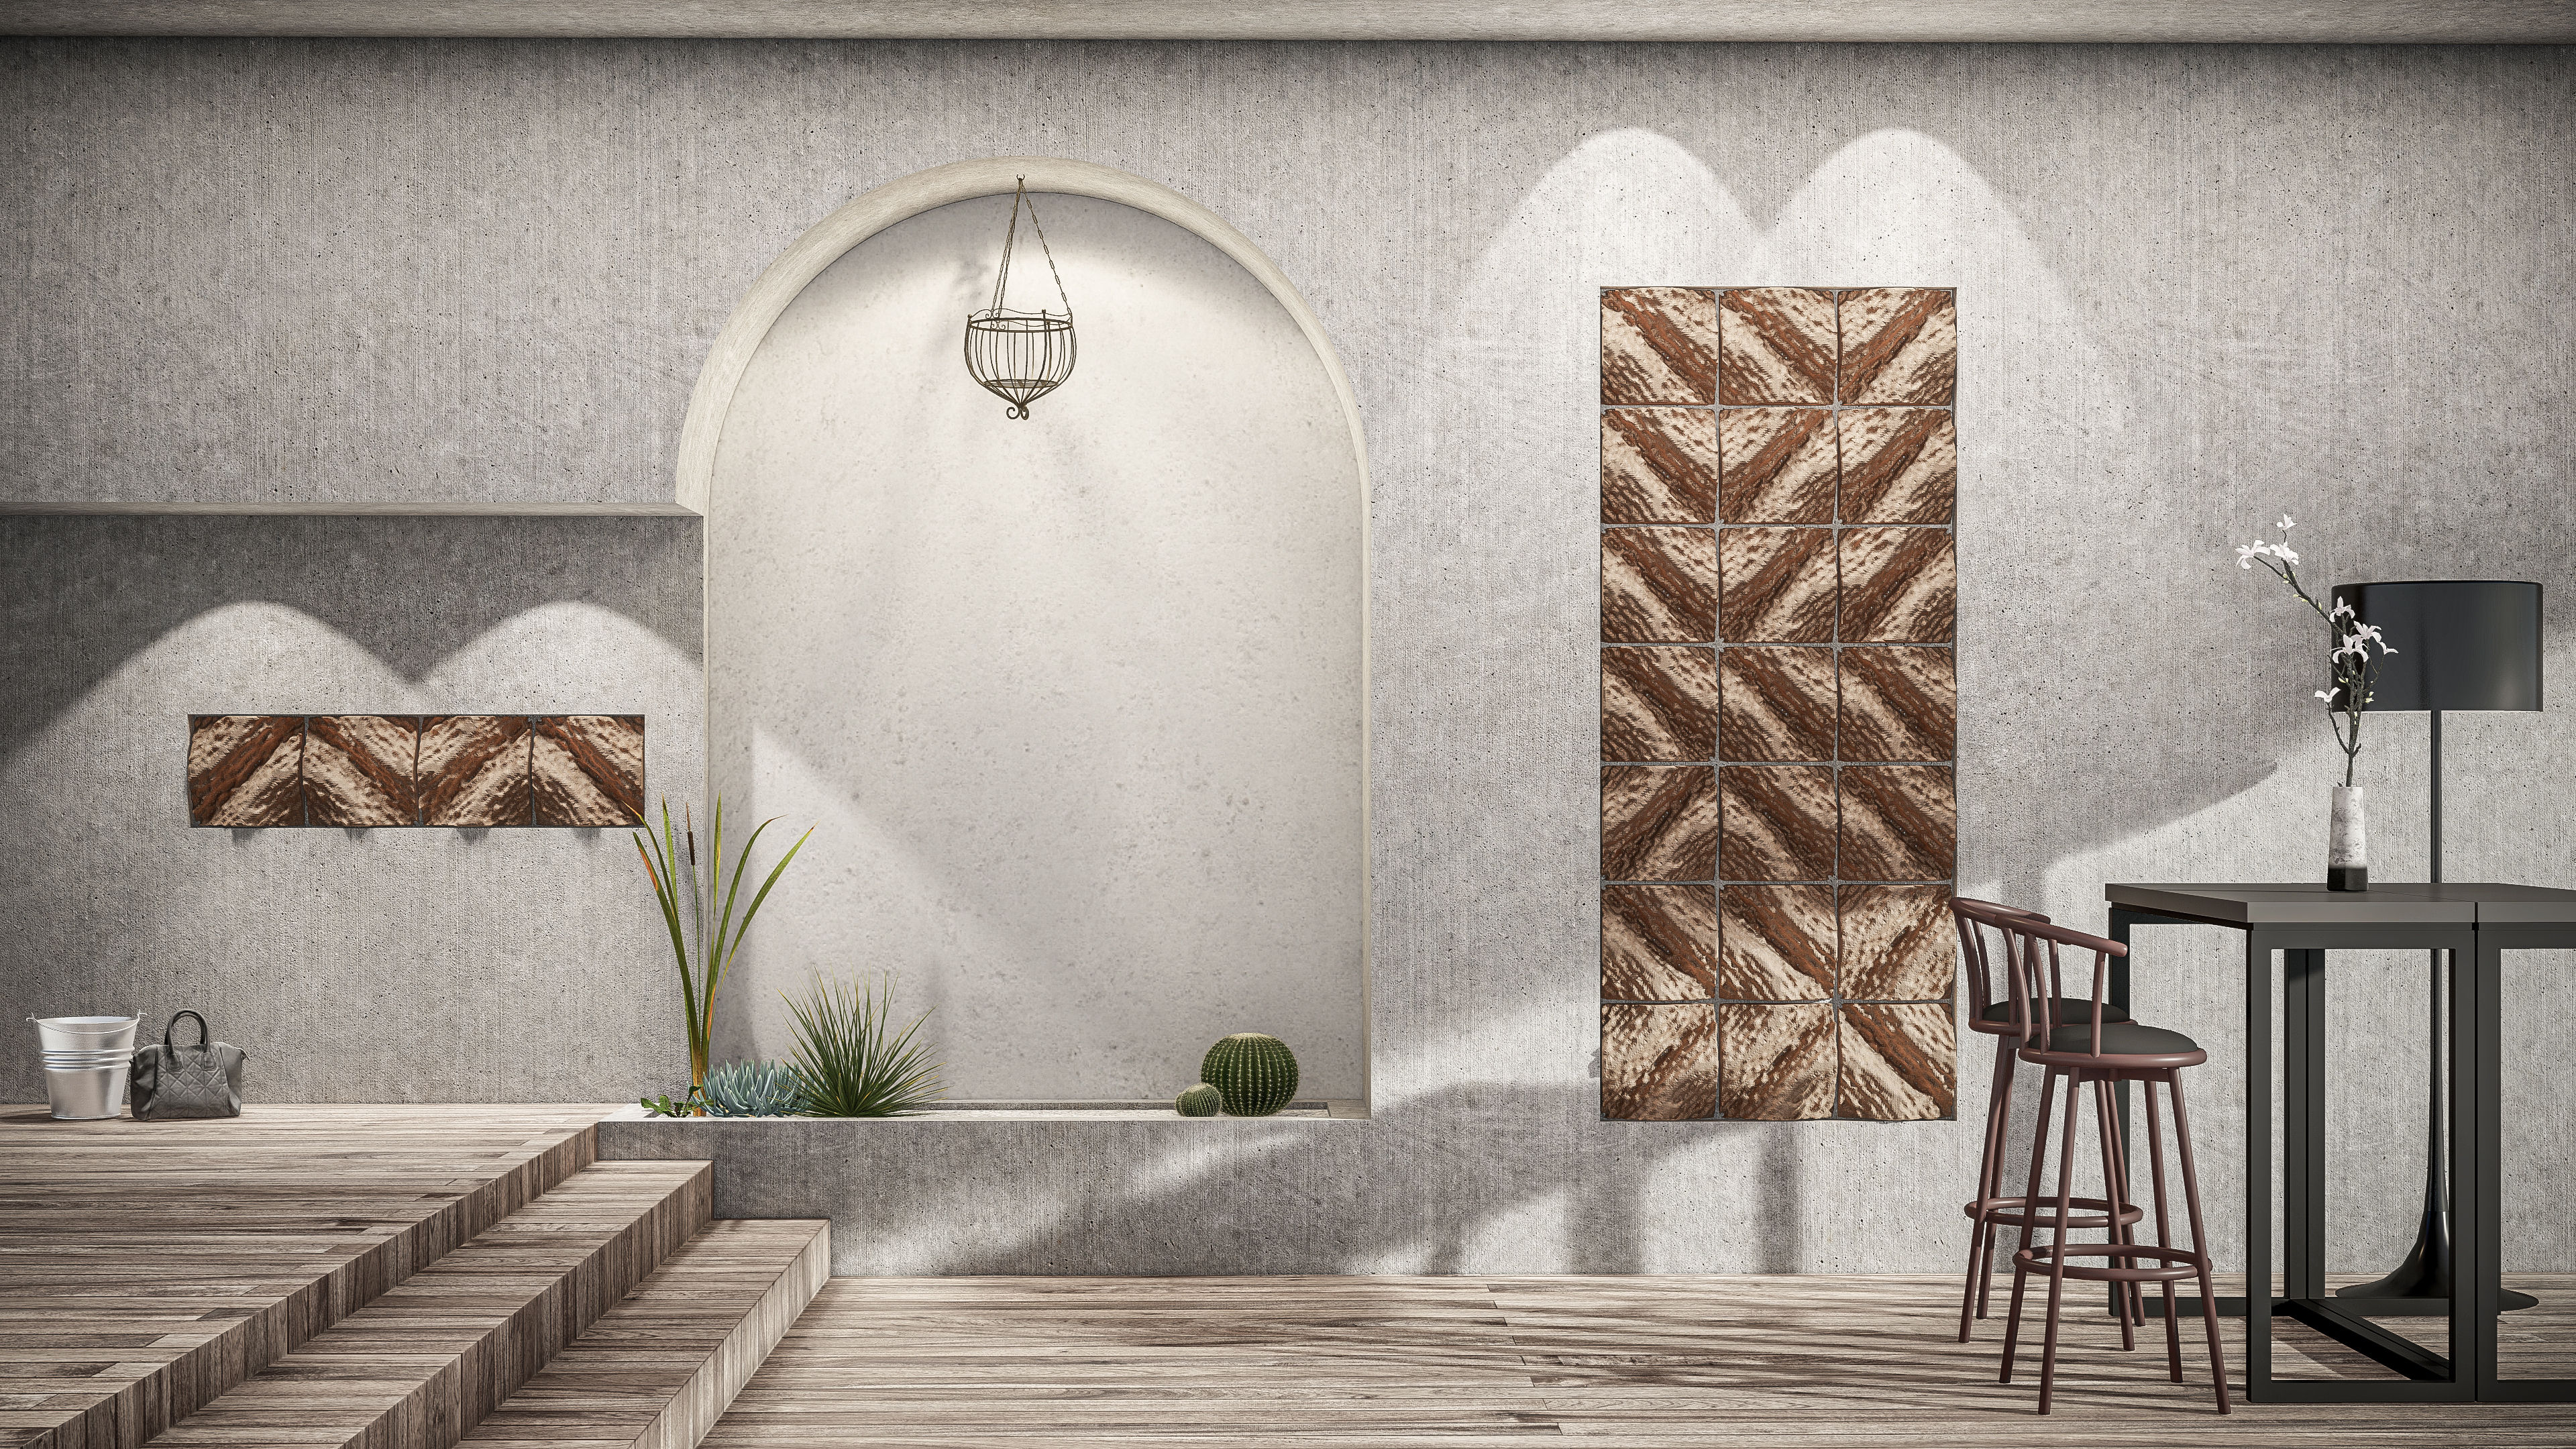
Introduction
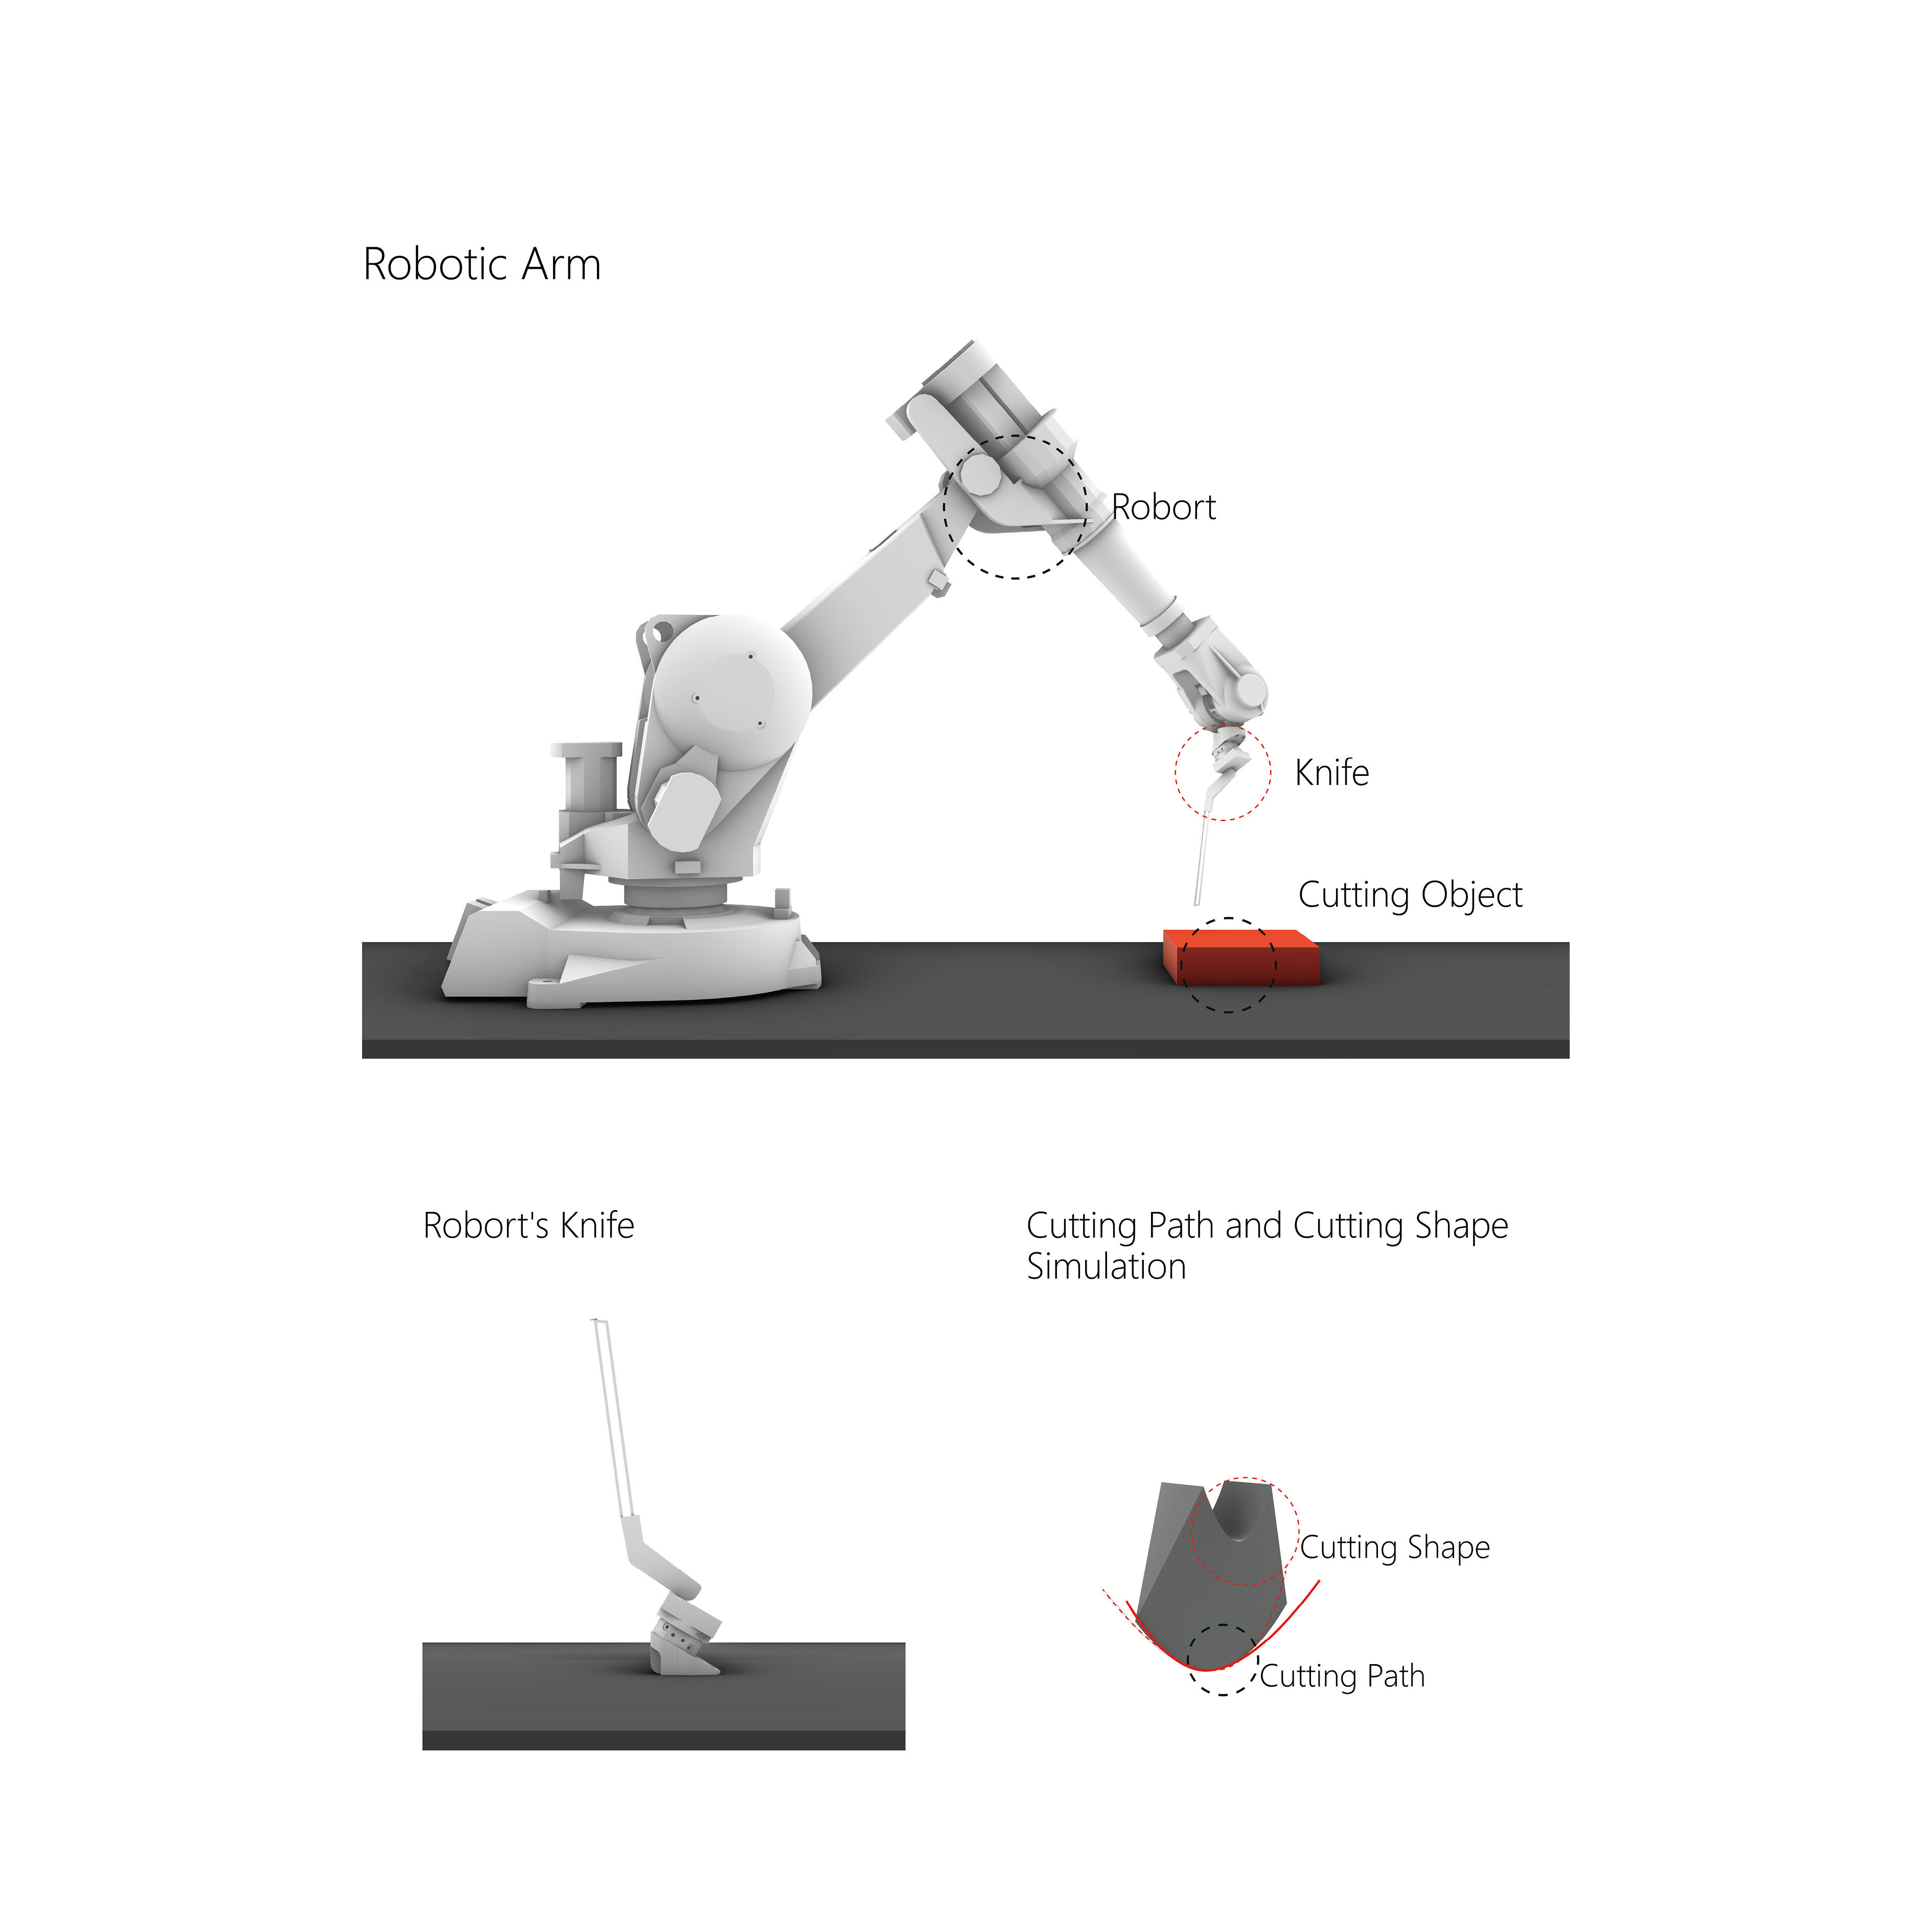
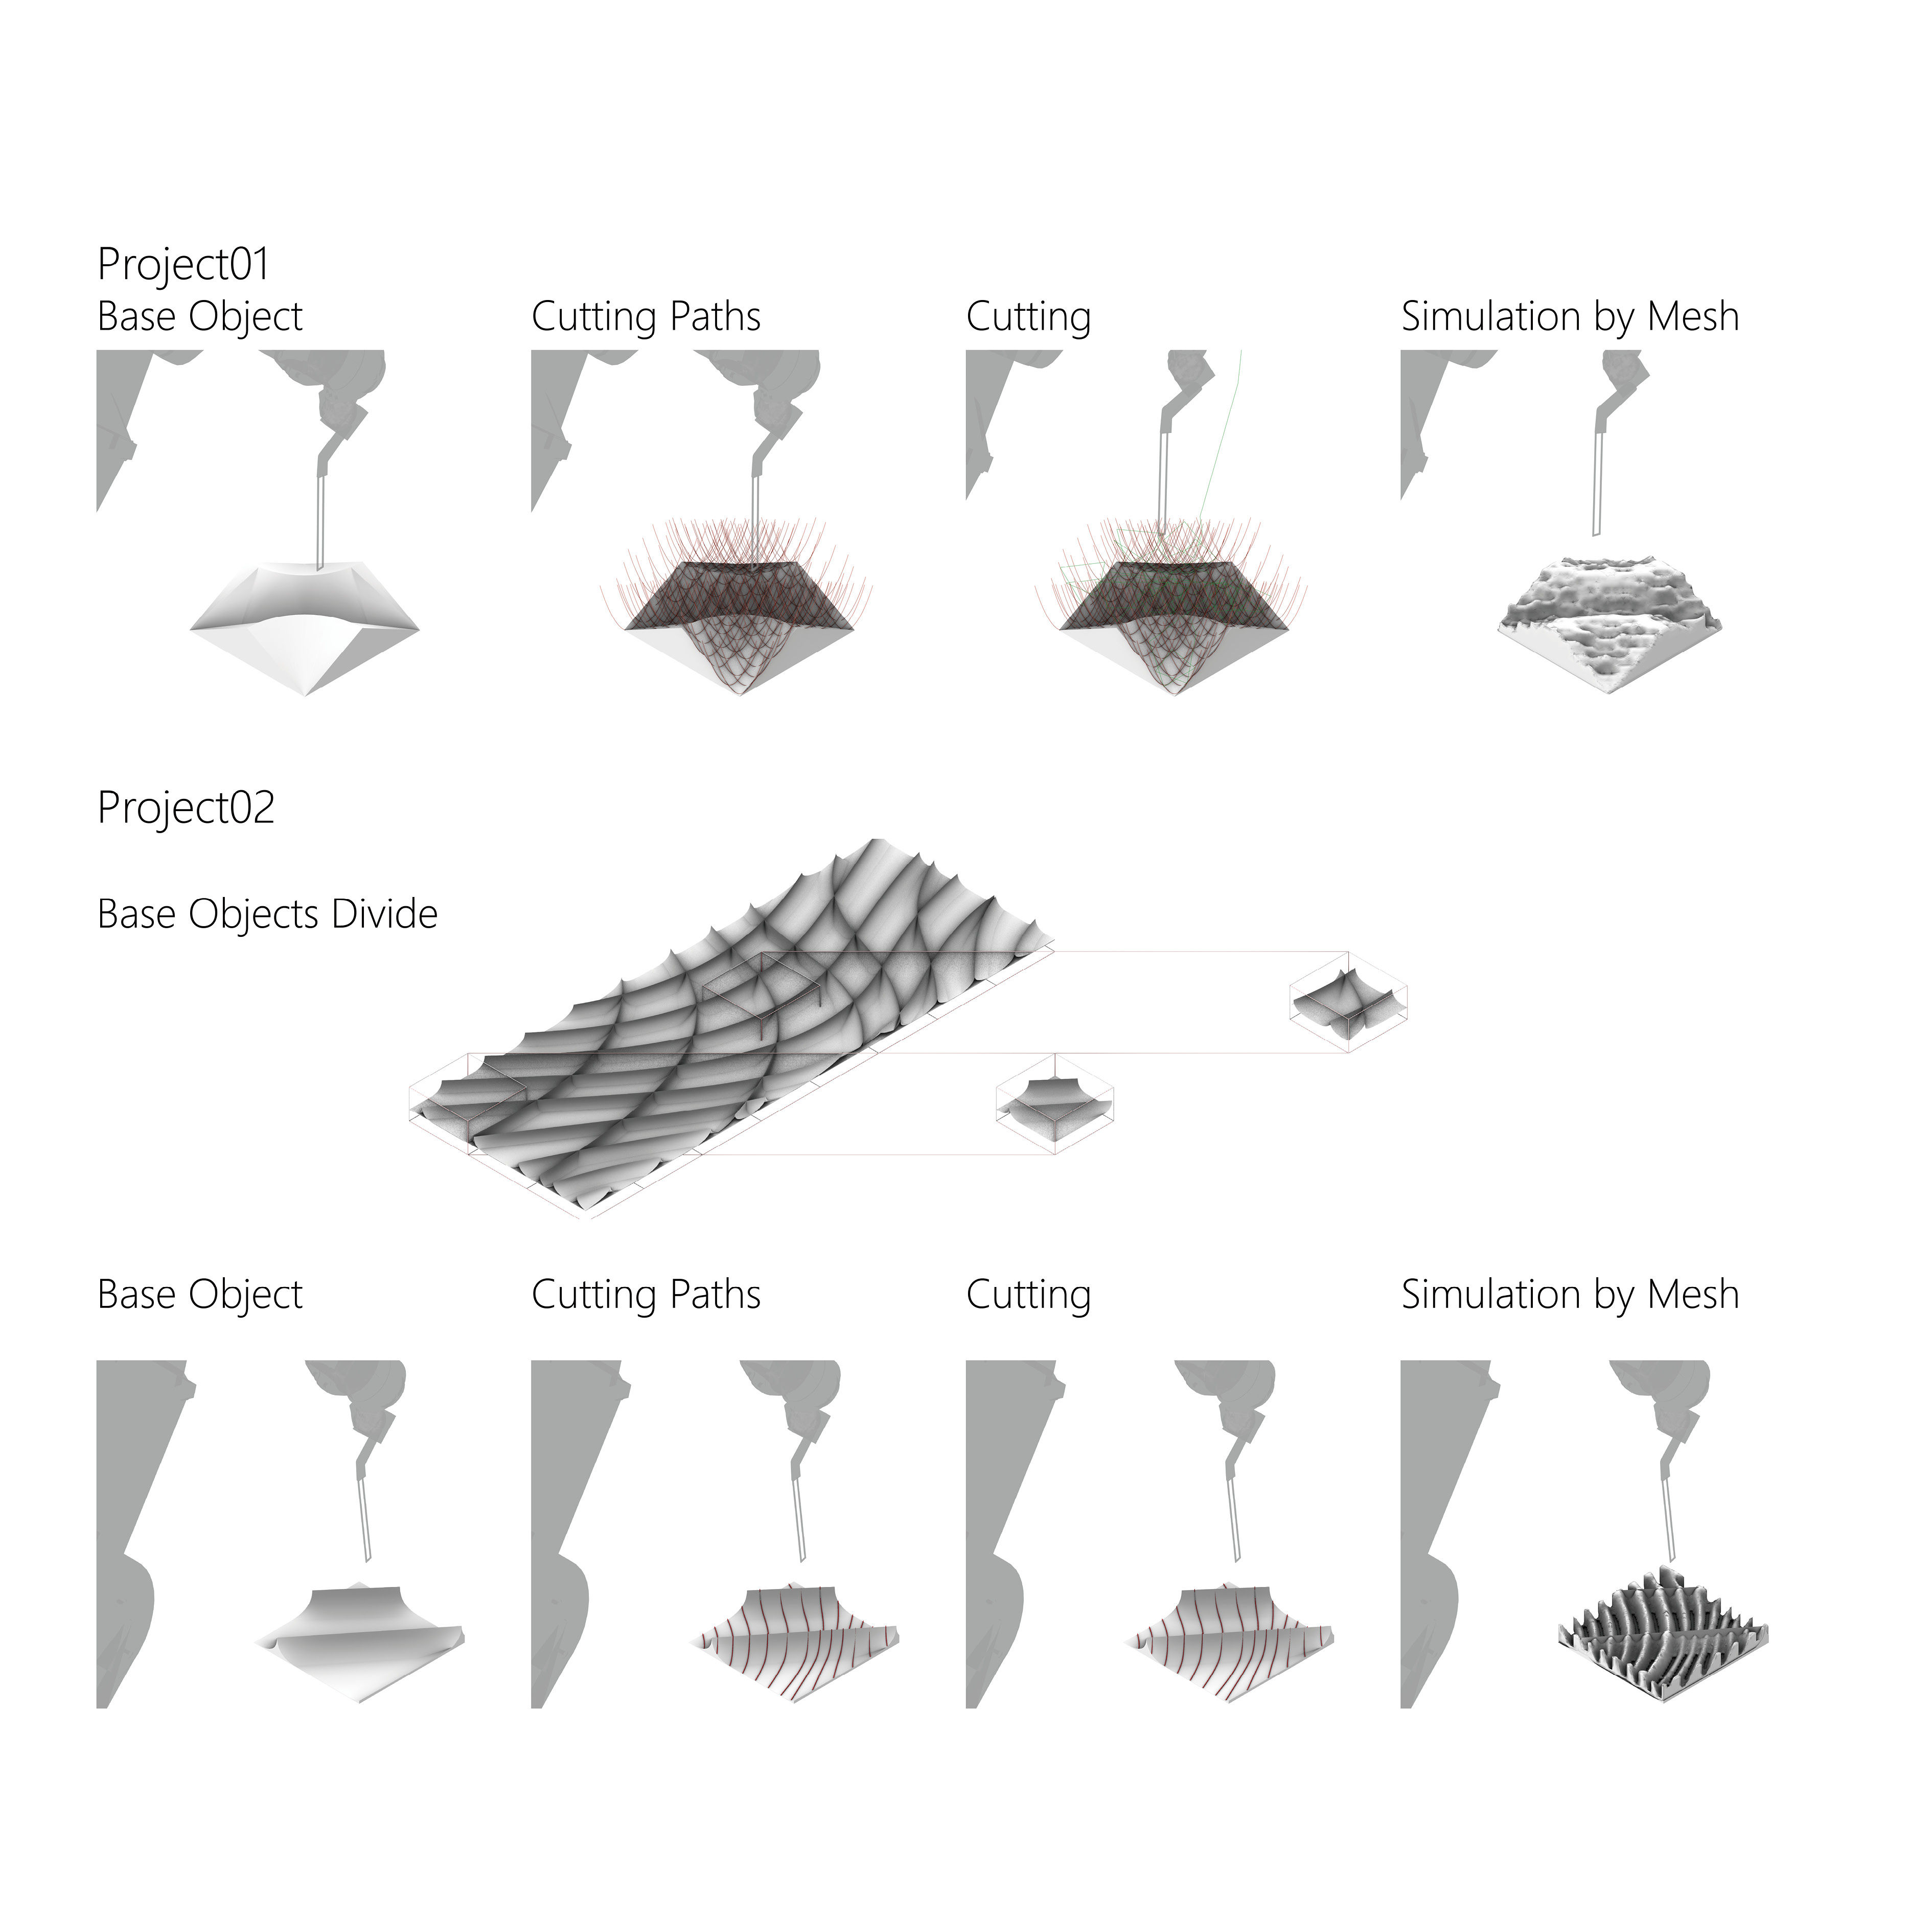
本專案使用 Grasshopper 的 Robots 外掛建立機械手臂切削加工的模擬流程。透過在 Grasshopper 中定義刀具(Knife)與工件(Cutting Object)的幾何關係,將設計物件轉換為可執行的切割路徑(Cutting Paths),並在模擬環境中觀察切削後的表面紋理、凹凸變化與路徑策略所帶來的加工效果。
Simulation
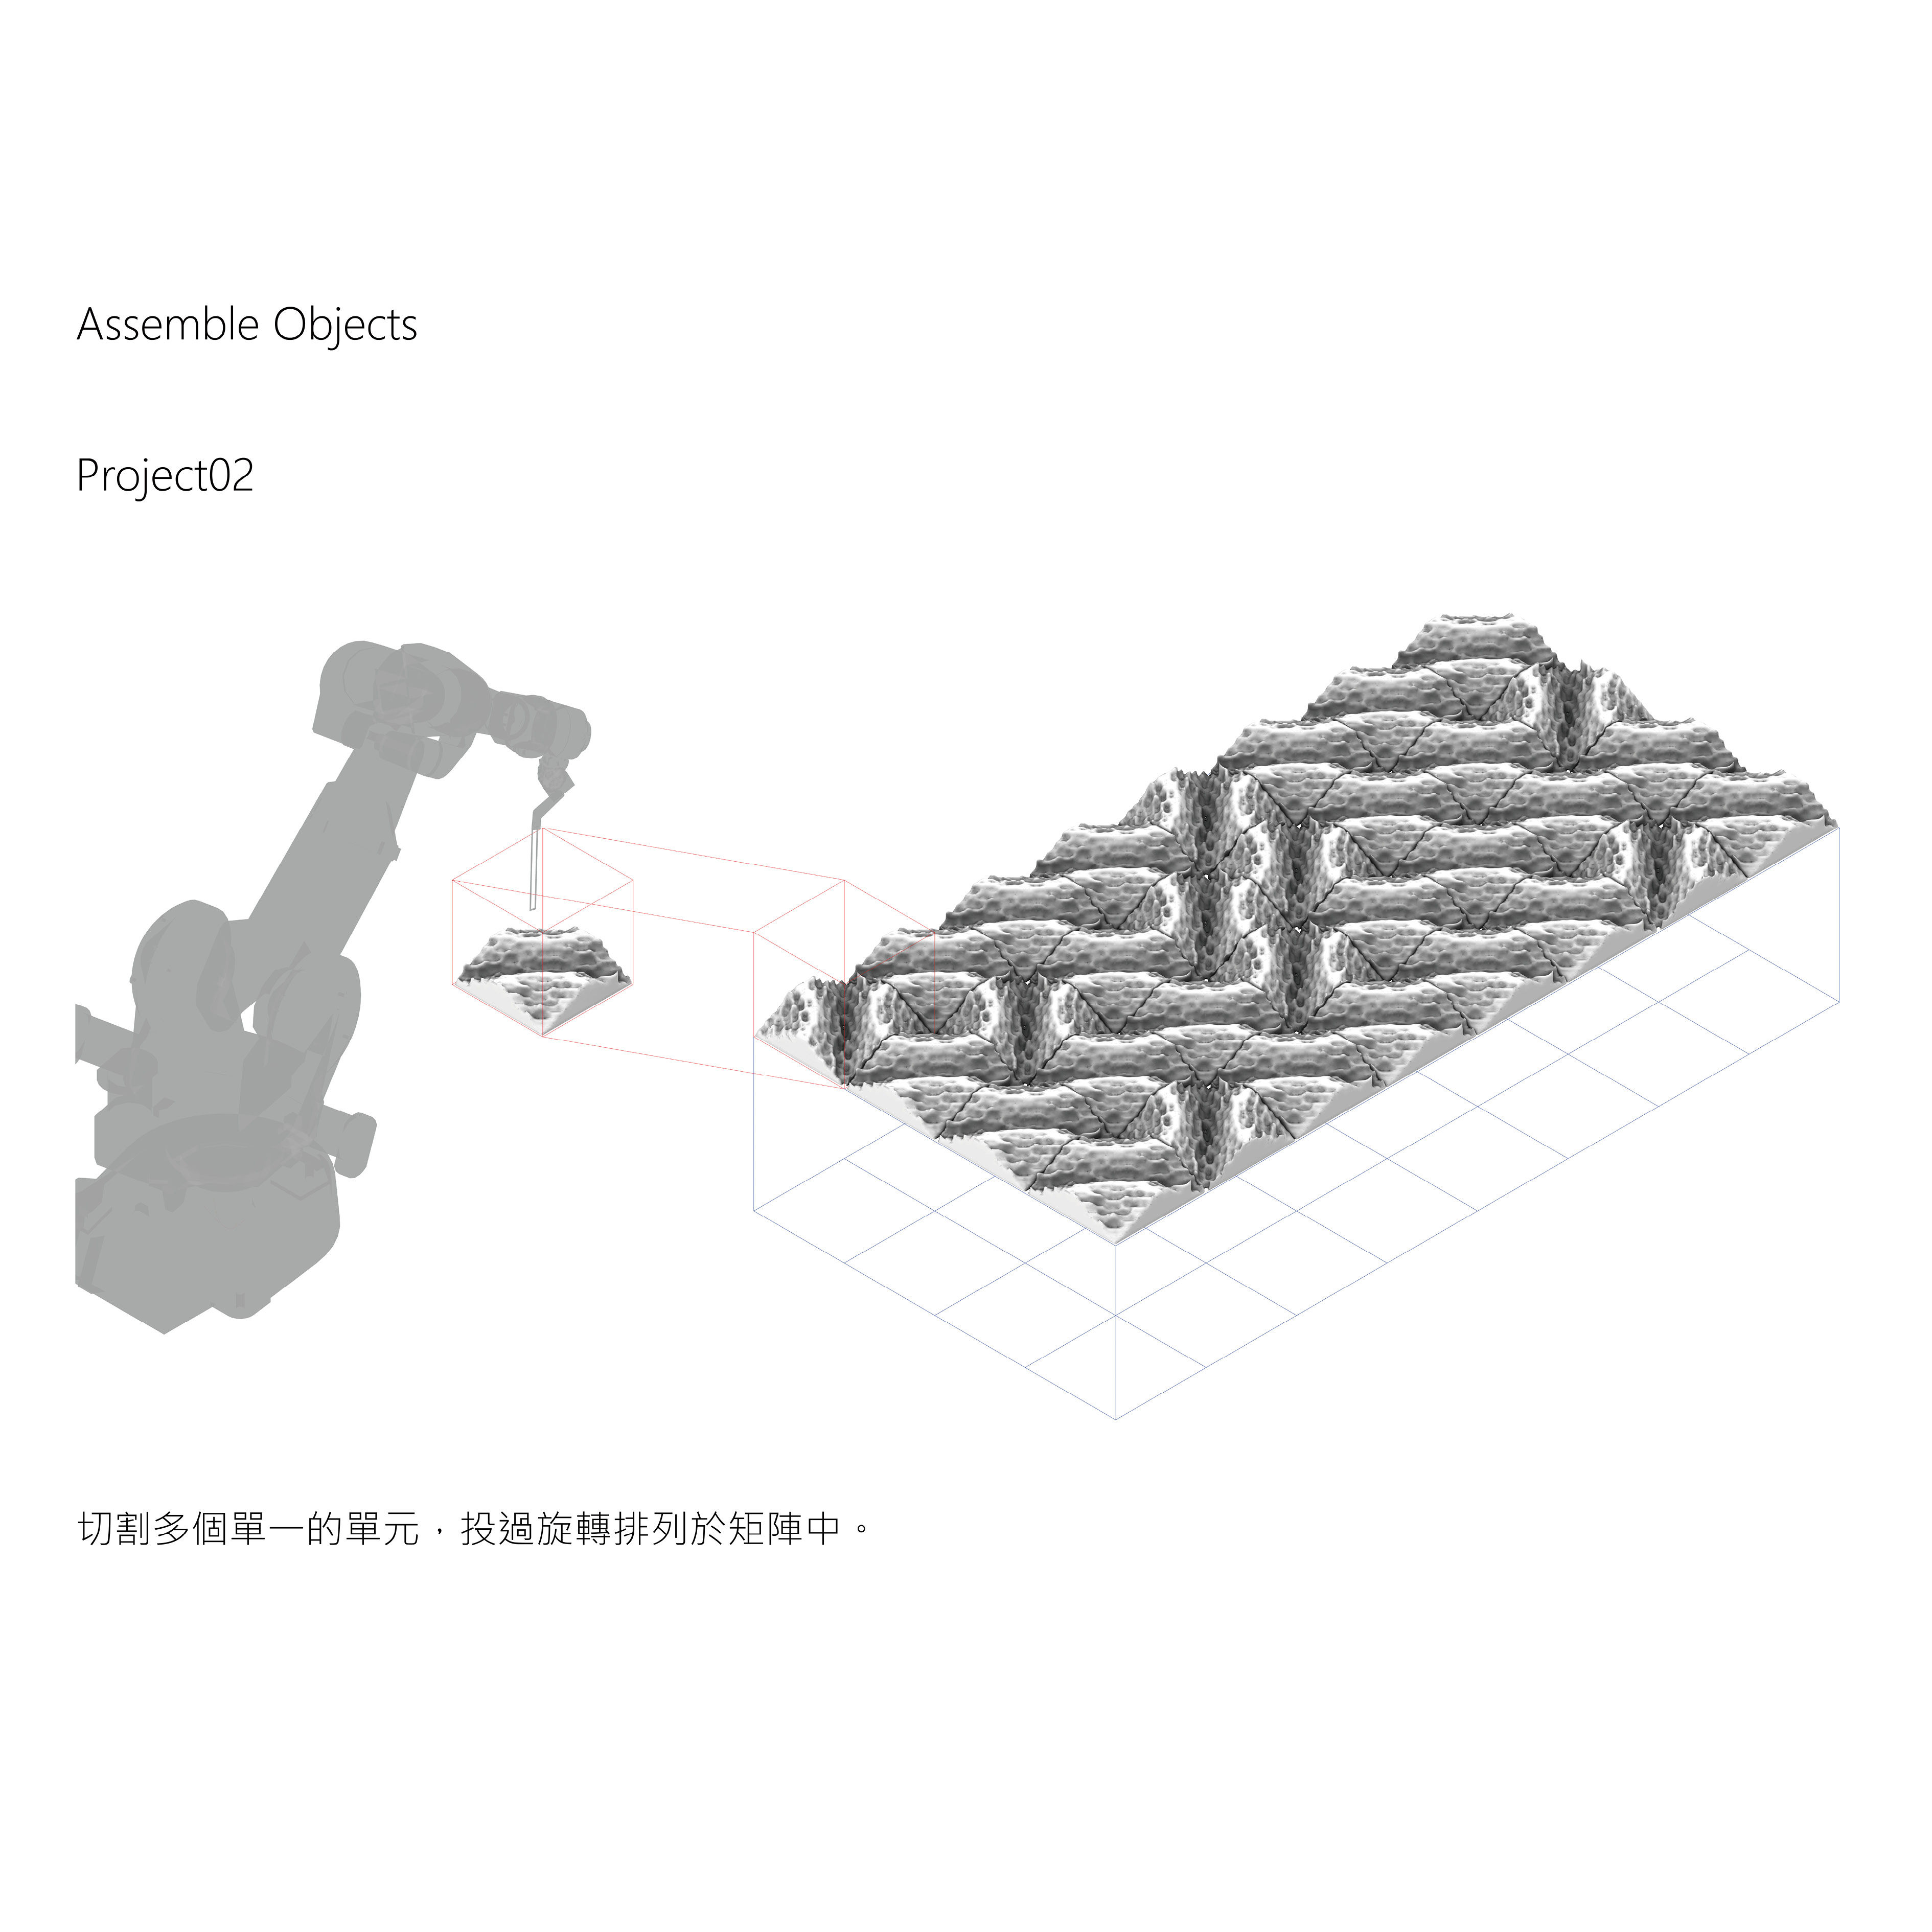
單元化模組|Unit Modules
以單一切割單元作為基礎,將相同模組重複排列與組裝,透過方向、密度與拼接節奏的調整,在同一語彙下形成連續的表面紋理與構成。此策略適合應用於大面積牆面、帶狀飾板等需要一致性與延展感的空間介面,能以規律的模組節奏建立清楚的視覺秩序。
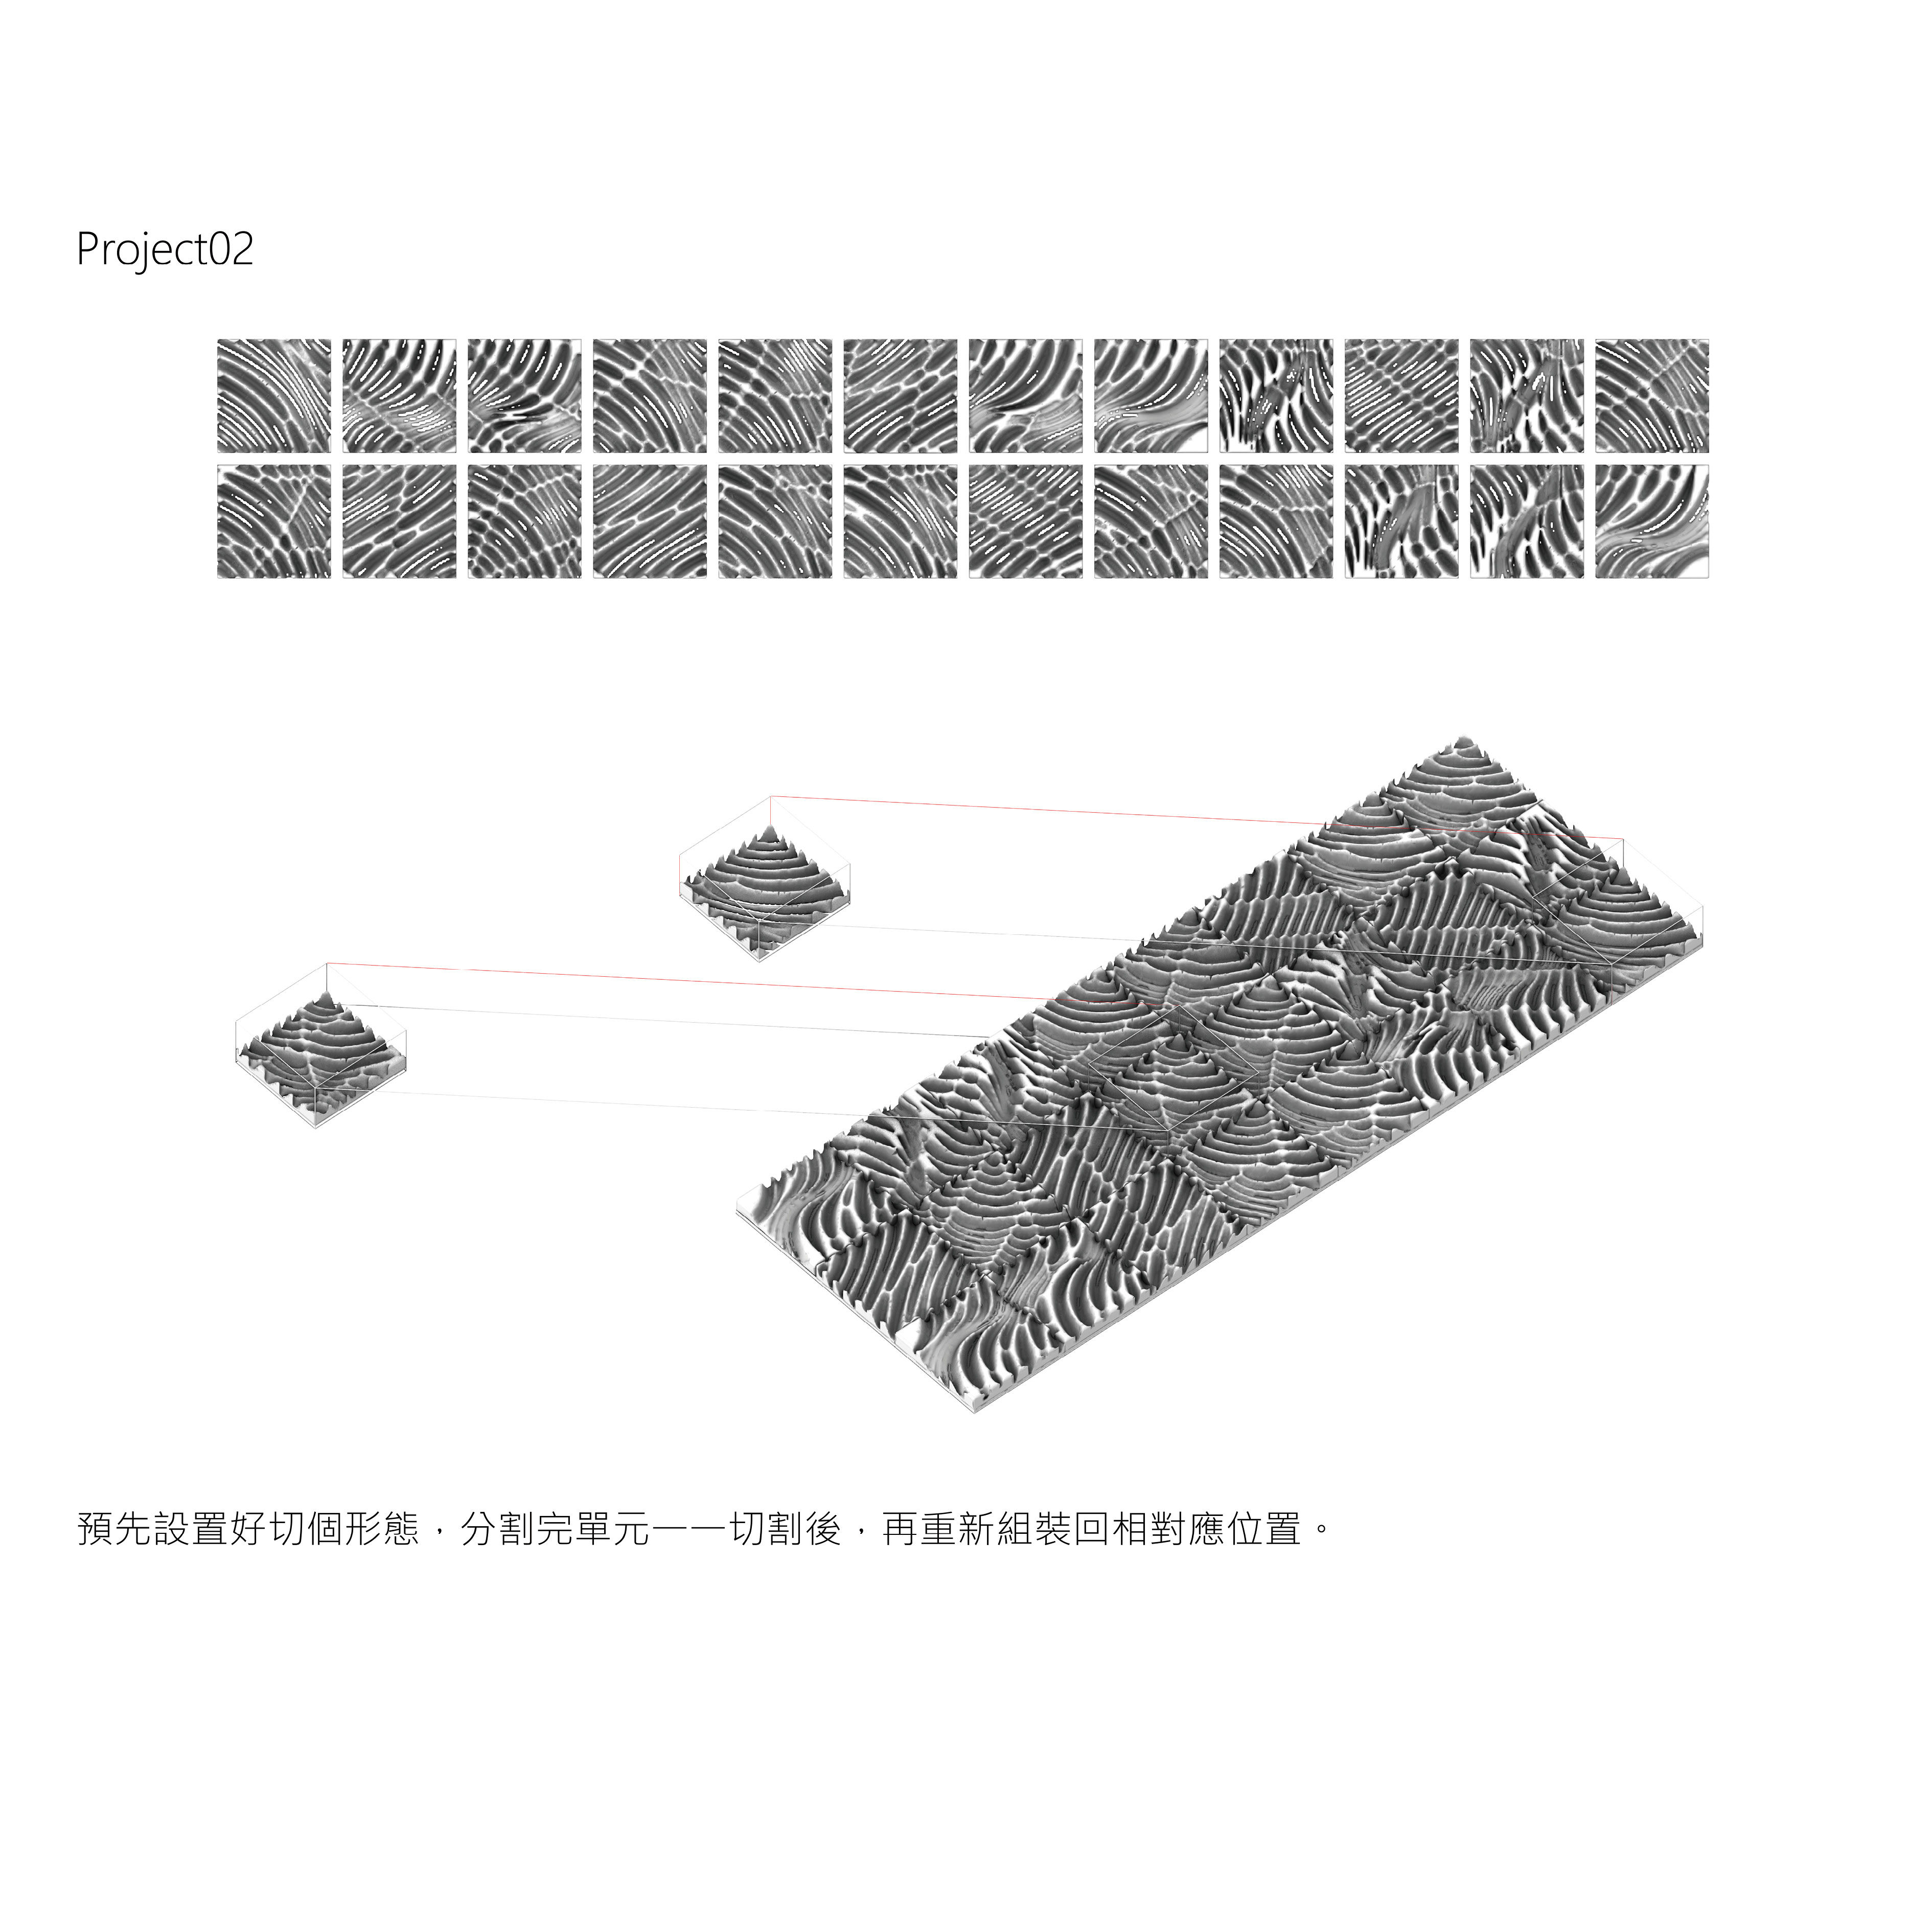
客製化模組|Customized Modules
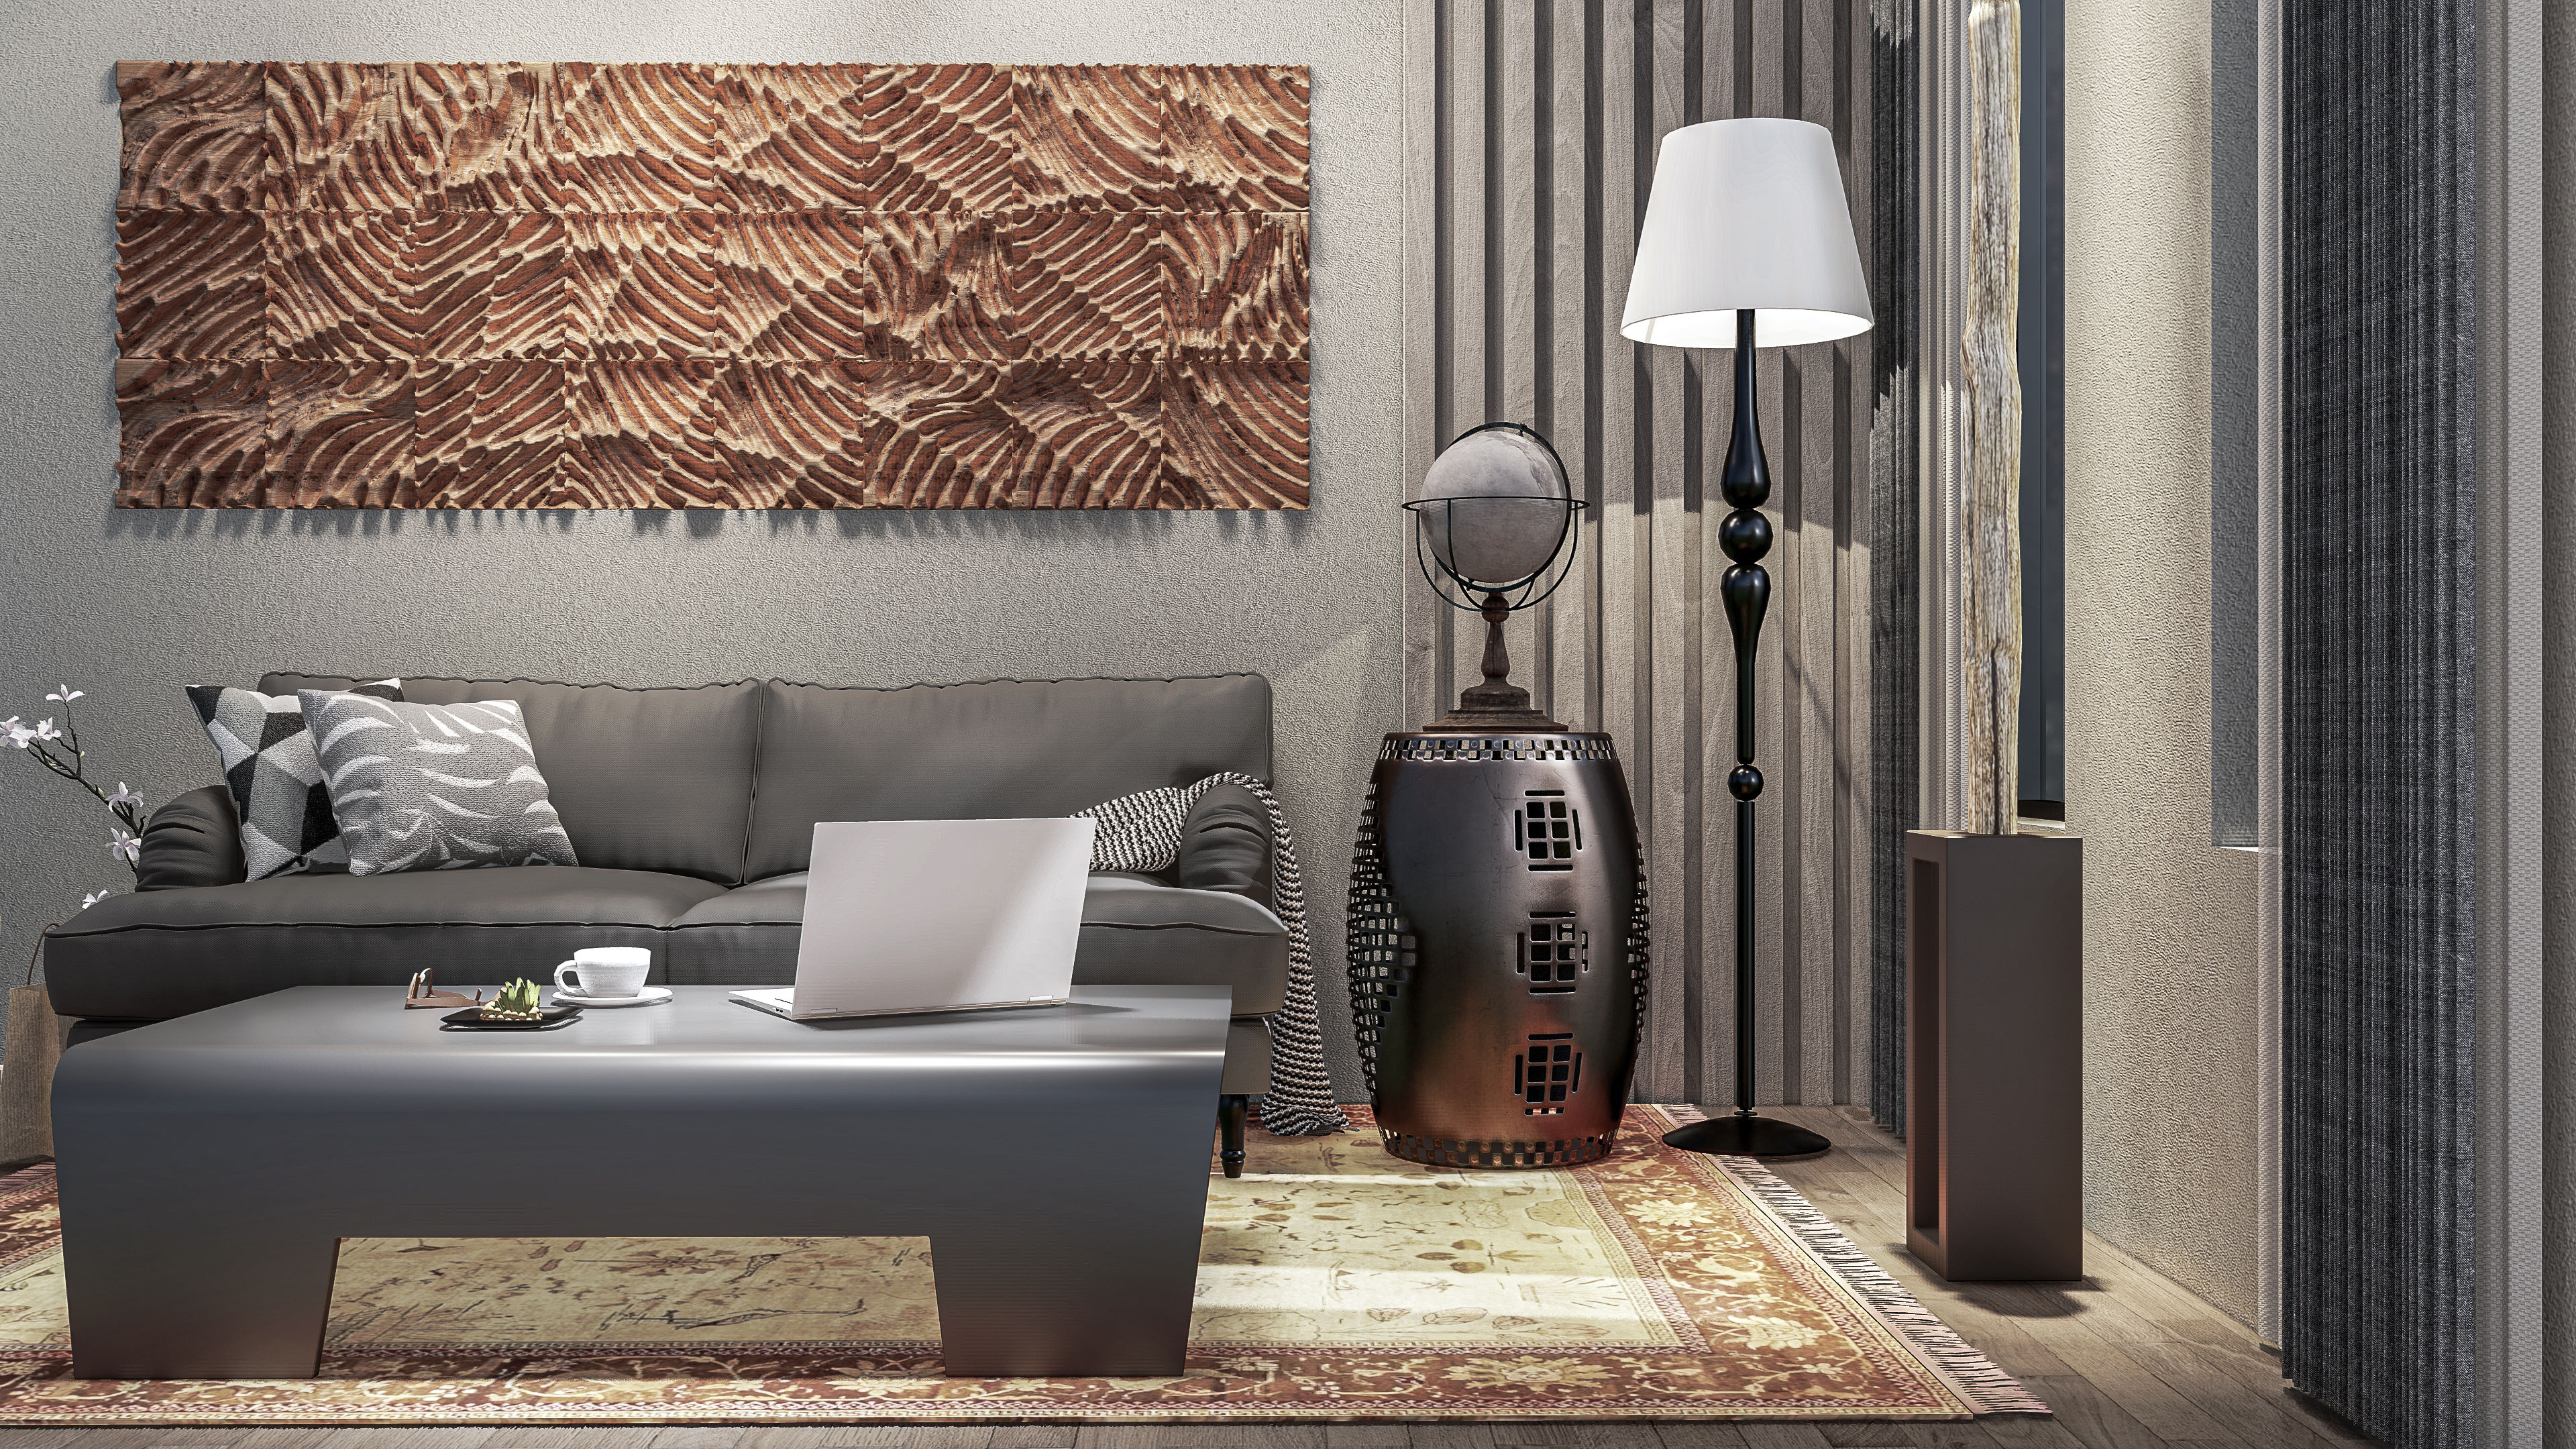
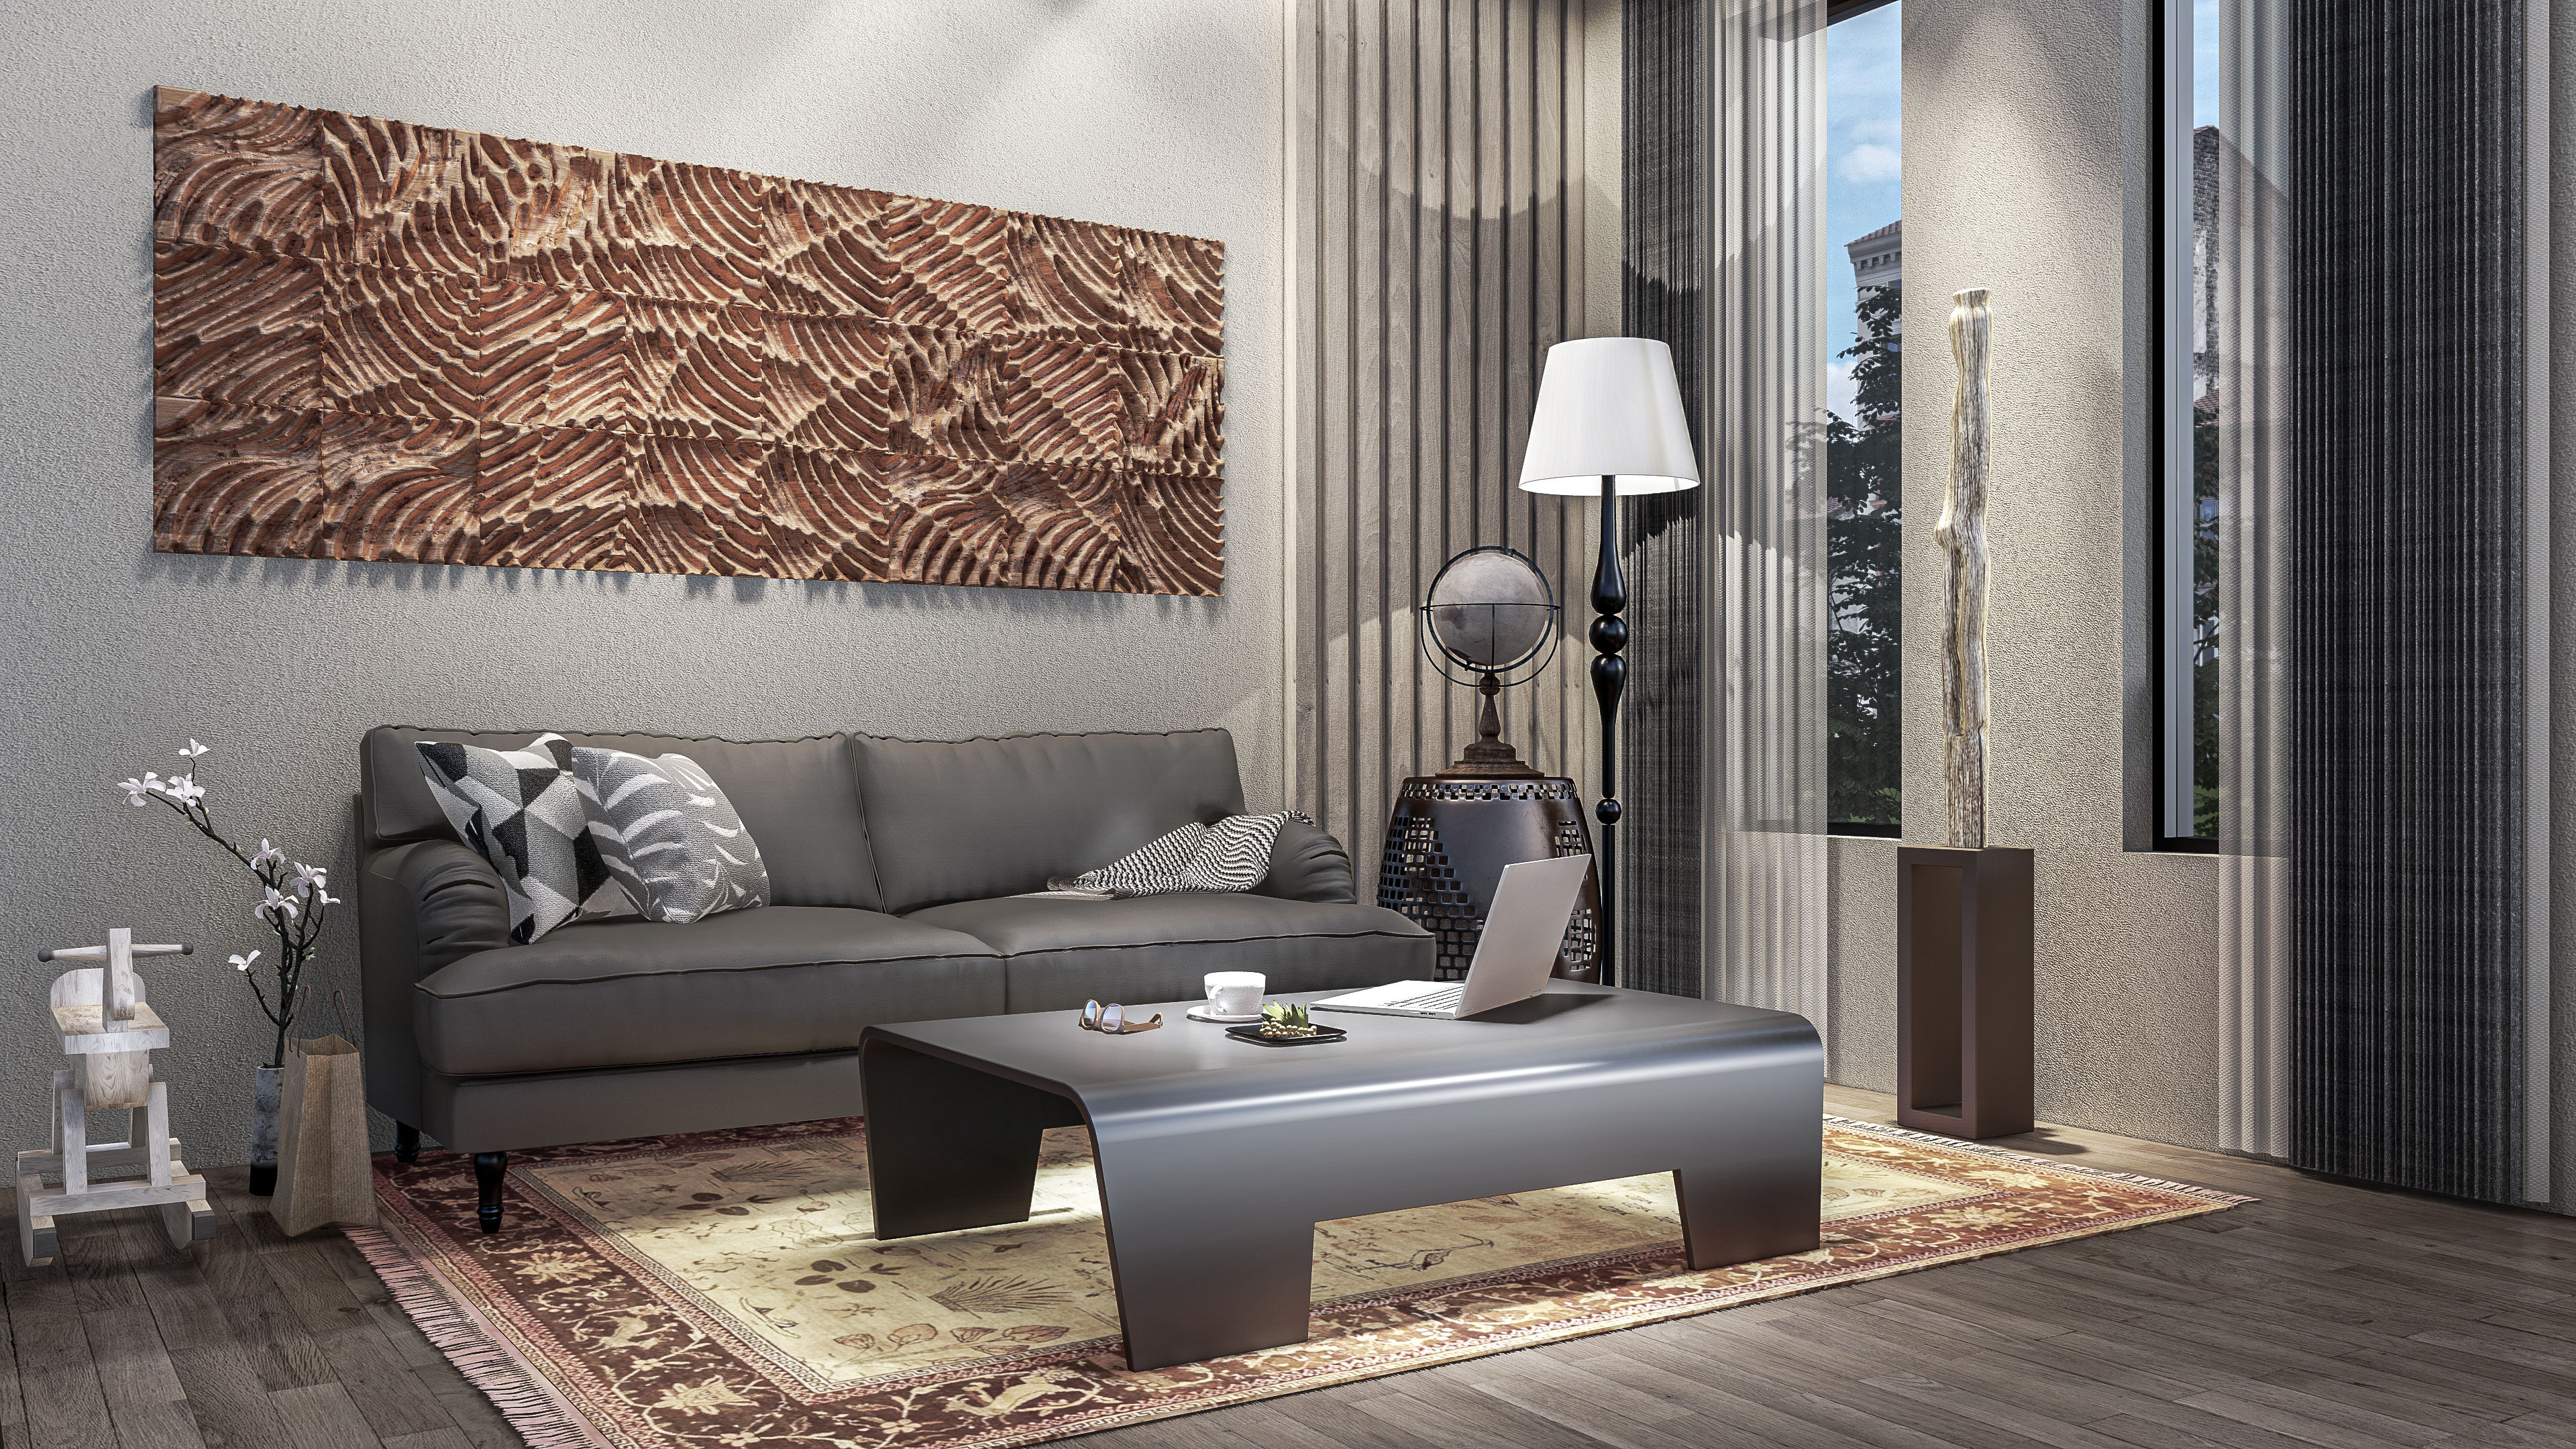
先定義不同切割單元的變體,依位置或規則分配各類模組進行組裝,使表面在局部紋理、尺度與轉折上產生差異,形成更具層次與變化的構件系統。此策略可用於重點牆、端景、入口視覺焦點等空間情境,讓表面紋理能回應動線、視線與尺度需求,強化空間氛圍與辨識度。